

Wie ermittelt GPS jederzeit Ihre Position?
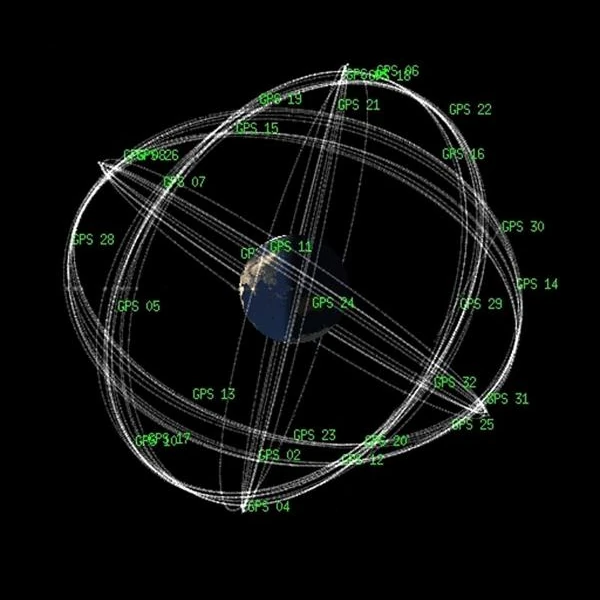
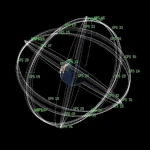
Illustration der GPS-Konstellation, die die Erde umkreist. Globales Positionierungssystem (GPS). GPS-Satelliten folgen einer nahezu kreisförmigen Umlaufbahn in einer durchschnittlichen Höhe von 20.200 km und einer Durchschnittsgeschwindigkeit von 3,88 km/s.
Wie funktioniert das GPS-System?
DERGlobales Positionierungssystem(GPS) basiert auf einer Konstellation von24 SatellitenAktive Satelliten (plus einige Ersatzsatelliten), die gleichmäßig um die Erde verteilt sind und sich jeweils in einer Höhe von etwa 20.200 km befinden. Diese Satelliten senden kontinuierlich ein Signal mit ihrer Position und der sehr genauen Zeit, zu der das Signal gesendet wird, synchronisiert über aCäsium- oder Rubidium-Atomuhran Bord genommen. Ein GPS-Empfänger (wie der Ihres Telefons) empfängt diese Signale. Durch Messung der Zeit, die das Signal benötigt, um anzukommen, berechnet es die Entfernung zu jedem Satelliten. Mit dem Signal vonvier Satellitenoder mehr, es kann seine Position im Raum (Breitengrad, Längengrad, Höhe) bestimmenräumliche Triangulation(in Wirklichkeit Trilateration).
Räumliche Trilateration: Wie GPS die Position berechnet
Entgegen der landläufigen Meinung ist GPS nicht darauf angewiesenTriangulation(Winkelmessung), aber auf derräumliche Trilateration: Die Position des Empfängers wird aus den gemessenen Abständen zu mehreren Satelliten ermittelt. Jeder Satellit sendet kontinuierlich ein Signal, das seine Position zu einem bestimmten Zeitpunkt und einen genauen Zeitstempel enthält. Der Empfänger vergleicht die Sendezeit (in der Nachricht angegeben) mit der Empfangszeit (interne Uhr), um daraus abzuleitenAusbreitungszeitund damit die vom Signal zurückgelegte Entfernung.
Das grundlegende physikalische Prinzip
Das von jedem Satelliten ausgesendete Signal breitet sich mit der Lichtgeschwindigkeit \(\,c\,\) aus. Wenn das Signal eine Zeit \(\,\Delta t_i\,\) benötigt, um vom Satelliten \(i\) zum Empfänger zu gelangen, dann ist die Entfernung \(d_i\) gegeben durch:
\[ d_i = c\cdot\Delta t_i \]
Jeder Abstand definiert aKugel, die auf dem Satelliten zentriert ist\(i\), vom Radius \(d_i\). Der Schnittpunkt dieser Kugeln im Raum bestimmt die Position des Empfängers.
Warum vier Satelliten benötigt werden
Drei Satelliten reichen theoretisch aus, um einen Punkt im Raum zu lokalisieren (Schnittpunkt dreier Kugeln). GPS-Empfänger haben dies jedoch nichtAtomuhr: Sie sind daher nicht in der Lage, ihre Zeit perfekt mit der der Satelliten zu synchronisieren. DasSynchronisationsfehlerZwischen der Empfängeruhr und der GPS-Zeit entsteht ein für alle Messungen gemeinsamer Versatz.
Wir müssen daher ein System von lösenvier Gleichungen mit vier Unbekannten:
- Die drei unbekannten Koordinaten des Empfängers: \((x, y, z)\)
- Der Empfängertaktfehler: \(\delta t\)
Die allgemeine Form der Gleichungen ist:
\[ (x - x_i)^2 + (y - y_i)^2 + (z - z_i)^2 = \left[c \cdot (\Delta t_i - \delta t)\right]^2 \]
Dabei sind \((x_i, y_i, z_i)\) die bekannten Koordinaten des Satelliten \(i\) und \(\Delta t_i\) die gemessene Flugzeit des Signals. Es ist zumindest notwendigvier Satellitenzur Fehlerbehebung dieses Systems und zur Behebung des Empfängertaktfehlers.
3D-Position + Synchronisation
Mit den Signalen vonvier oder mehr Satelliten, GPS kann Folgendes bestimmen:
- DortBreite(Winkel mit dem Äquator)
- DortLänge(Winkel zum Bezugsmeridian)
- L'Höheüber dem Geoid der Erde
- Dortzeitliche Korrekturauf die lokale Uhr anzuwenden
Der Positionierungsalgorithmus nutzt im Allgemeinen einen Kalman-Filter, um die Lösung zu verfeinern, indem er Signalunsicherheiten, orbitografische Fehler und Atmosphärenmodelle integriert. In klarer Umgebung und guter Satellitengeometrie (Dilution of Precision) wird in Echtzeit eine Genauigkeit von wenigen Metern erreicht.
Genauigkeit, Relativität und Fehlerkorrektur
Damit GPS auf wenige Meter, in bestimmten Fällen sogar auf wenige Zentimeter (RTK, DGPS) genau ist, müssen relativistische Effekte berücksichtigt werden. Tatsächlich schlagen die Atomuhren an Bord von Satelliten schnellerAllgemeine Relativitätstheorie(weniger Schwerkraft im Orbit) und langsamer aufgrund derSpezielle Relativitätstheorie(aufgrund ihrer Bewegungsgeschwindigkeit). Die kombinierte Verschiebung liegt in der Größenordnung von38 Mikrosekunden pro Tagoder mehr als 10 km täglicher Fehler, wenn dieser nicht korrigiert wurde! Komplexe Algorithmen korrigieren auch Fehler aufgrund von Signalausbreitung (ionosphärische Atmosphäre, Troposphäre), Mehrwegen (parasitäre Reflexionen) oder kleinen Orbitaldrifts. GPS ist daher ein System am Scheideweg vongrundlegende Physik(Relativität, Orbitalmechanik, Radiofrequenz),Präzisionstechnikund dieEmbedded Computing.
Submeter-Präzision: die physikalischen Geheimnisse von GPS
Das GPS-System wird oft als praktisches Geolokalisierungstool wahrgenommen, in Wirklichkeit basiert es jedoch auf einemhochpräzise technische Physik, Mobilisierung von Konzepten aus der allgemeinen Relativitätstheorie, der Orbitalmechanik, der atomaren Synchronisation und der Signalverarbeitung. Wenn die allgemeingültige Präzision in der Größenordnung von einigen Metern liegt, ist es mit fortschrittlichen Techniken möglich, eine zu erreichenPräzision im Submeterbereich, sogar Zentimeter.
Zeit und Lichtgeschwindigkeit
Die Position eines GPS-Empfängers wird daraus berechnetSignallaufzeitgesendet von mehreren Satelliten, alle ausgestattet mitultrastabile Atomuhren. Diese Signale bewegen sich mit Lichtgeschwindigkeit ($c = 299\,792\,458$ m/s): Ein Fehler von 1 Nanosekunde entspricht bereits einem Positionsfehler von 30 Zentimetern. Daher ist die entscheidende Bedeutung vonabsolute Zeitmessung.
Spezielle und allgemeine Relativitätstheorie
GPS-Satelliten fliegen in einer Höhe von etwa 20.200 km mit einer Geschwindigkeit von 14.000 km/h. Laut derSpezielle Relativitätstheorie, die schnelle Bewegung des Satelliten verursacht aVerlangsamen Sie Ihre Uhrim Vergleich zu einem Beobachter am Boden (ca. −7 µs/Tag). Gleichzeitig, so dieAllgemeine Relativitätstheorie, die schwächere Schwerkraft im Orbit beschleunigt die Uhr (ca. +45 µs/Tag). DERDas Nettoungleichgewicht beträgt ungefähr +38 Mikrosekunden pro Tag, was ohne Korrektur zu einem Fehler von 10 km/Tag führen würde! Diese Effekte werden daher in das Design der Satelliten integriert.
Fehler und Korrekturen
Verschiedene Fehlerquellen beeinflussen das Signal:Orbitalfehler, Uhr driftet, ionosphärische und troposphärische Verzögerungen, Mehrwegreflexionen. Um diese Fehler zu kompensieren, überwachen Bodenüberwachungsstationen die Satelliten ständig und aktualisieren die Daten.Navigationseinstellungen. Darüber hinaus korrigieren Atmosphärenmodelle die Verzögerungen, die durch die Durchquerung der Ionosphäre (Dispersionseffekt) und der Troposphäre (Nass- und Trockenbrechungseffekt) entstehen.
Submeter-Präzisionstechniken
- Differenzielles GPS (DGPS): Vergleicht GPS-Signale, die gleichzeitig von einer festen Station (deren Position bekannt ist) und einer mobilen Station empfangen werden, um Fehler in Echtzeit zu korrigieren.
- RTK (Echtzeitkinematik): verwendet dieTrägerwellenphasenund nicht nur Pseudo-Entfernungen basierend auf Codes. Diese Technik ermöglicht aZentimetergenau, vorausgesetzt, es besteht eine millimetergenaue Synchronisation zwischen den Antennen.
- PPP (Präzise Punktpositionierung): basiert auf äußerst präzisen Umlaufbahn- und Uhrenmodellen, die von globalen Netzwerken bereitgestellt werden, ohne eine lokale Referenzstation, um eine Genauigkeit von wenigen Zentimetern zu erreichen.
Somit ist die Submetergenauigkeit von GPS das Ergebnisfortgeschrittene physikalische Modelle, komplexe Algorithmen undextreme Synchronisierungstechnologien. Jede auf unseren Bildschirmen angezeigte Position ist das Ergebnis einer ausgeklügelten Verarbeitung von Lichtsignalen von Satelliten, die mehr als 20.000 km entfernt sind und bei denen Himmelsmechanik und Relativitätstheorie mit der Bordelektronik interagieren.
Unterschied zum europäischen Galileo-System
Das SystemGalileiist das europäische Äquivalent von GPS, das auf Garantie ausgelegt istStrategische Autonomie Europasim Bereich der Satellitenortung. Obwohl sein Funktionsprinzip ebenfalls auf der Trilateration von durch Atomuhren synchronisierten Satellitensignalen basiert, unterscheidet es sich von GPS durch mehrere technische und politische Unterschiede:
- Herkunft: GPS ist ein amerikanisches Militärsystem, das in den 1970er Jahren eingeführt wurde und für zivile Zwecke zugänglich ist. Galileo ist ein ziviles Projekt, das unter der Kontrolle der Europäischen Union und der Europäischen Weltraumorganisation (ESA) steht.
- Präzision: Galileo verspricht Präzisionweniger als einen Meter(bis zu 20 cm mit dem kostenpflichtigen Dienst), größer als die des standardmäßigen zivilen GPS.
- Borduhren: Galileo verwendet Wasserstoff-Maser-Uhren, die stabiler sind als die Rubidium-Uhren von GPS und ermöglichen so ein noch strengeres Zeitsignal.
- Weltweite Verfügbarkeit: Galileo ist seit 2020 mit einer geplanten Konstellation von 30 Satelliten voll einsatzbereit. Es ist kompatibel mit GPS, Glonass (Russisch) und BeiDou (Chinesisch) in modernen Multikonstellationsempfängern.
- Spezialisierte Dienstleistungen: Galileo bietet einen Such- und Rettungsdienst (SAR), einen öffentlich regulierten Dienst (PRS), der den Behörden vorbehalten ist, und einen Hochpräzisionsdienst (HAS).
Zusammenfassend stellt Galileo einen Fortschritt in Bezug auf Präzision und strategische Unabhängigkeit dar und stärkt gleichzeitig die Interoperabilität mit anderen GNSS (Global Navigation Satellite Systems). Zusammen ermöglichen diese Konstellationen eine zuverlässige und belastbare Geolokalisierung auf globaler Ebene.
Unterschied zum chinesischen BeiDou-System
Das SystemBeiDou(BDS – BeiDou Navigation Satellite System) ist dasChinesisches Satellitennavigationssystem, entwickelt und betrieben von der Volksrepublik China. Im Gegensatz zu GPS (amerikanisch) oder Galileo (europäisch) wurde BeiDou in mehreren Phasen eingesetzt, beginnend mit der regionalen Abdeckung Asiens (BeiDou-1, dann BeiDou-2), bevor es eine erreichteglobale Abdeckungkomplett mitBeiDou-3im Jahr 2020.
- Strategische Unabhängigkeit: BeiDou ist ein Instrument der technologischen Souveränität Chinas und ermöglicht eine Navigation ohne Abhängigkeit von ausländischen Systemen, insbesondere im Falle einer geopolitischen Krise.
- Hybride Architektur: Im Gegensatz zu GPS oder Galileo verwendet BeiDou agemischte ArchitekturDazu gehören Satelliten im geostationären Orbit (GEO) mit einer Umlaufbahn von 35.786 km sowie im mittleren (MEO) und geneigten geosynchronen Orbit (IGSO), der die regionale Abdeckung in Asien verbessert.
- Differenzierte Dienstleistungen: BeiDou bietet einen kostenlosen öffentlichen Dienst an, ähnlich dem von GPS oder Galileo, aber auch einenverschlüsselter Militärdienstzur ausschließlichen Nutzung durch die chinesischen Behörden. Es bietet auch eine Funktion vonkurze NachrichtenErmöglicht Benutzern das Versenden von Textnachrichten über Satellit, was einzigartig unter GNSS ist.
- Kompatibilität: Viele neuere Smartphones und professionelle GNSS-Empfänger sind mit BeiDou kompatibel, zusätzlich zu GPS, Galileo und Glonass, was zu einer Verbesserung führtSignalverfügbarkeit und -genauigkeitin schwierigen Umgebungen (Stadtschluchten, dichte Wälder).
- Genauigkeit und Korrektur: Das BeiDou-System erreicht Genauigkeiten in der Größenordnung vonInsgesamt 2,5 MeterUndweniger als einen Metermit Echtzeit-Korrekturdiensten, die auf chinesischem Territorium angeboten werden.
Zusammenfassend lässt sich sagen, dass BeiDou ein voll funktionsfähiges Satellitennavigationssystem auf globaler Ebene ist, das für beides konzipiert istmassenhafte zivile Nutzungund fürmilitärische und strategische Ziele. Sein Einsatz stärkt die Widerstandsfähigkeit der globalen Positionierung und verwirklicht eine Form vongeopolitische Mehrteilung des HimmelsJede Großmacht verfügt nun über ihre eigene GNSS-Konstellation.
Unterschied zum russischen GLONASS-System
Das SystemGLONASS(GLObal NAvigation Satellite System) ist das russische Äquivalent des amerikanischen GPS. GLONASS wurde in den 1980er Jahren von der UdSSR eingeführt und in den 2000er Jahren von Russland modernisiertbetriebsfähiges GNSS-System mit globaler Abdeckung.
- Orbitale Architektur: GLONASS nutzt 24 Satelliten in einer mittleren kreisförmigen Umlaufbahn (MEO) in etwa 19.100 km Höhe, verteilt auf drei um 64,8° geneigte Orbitalebenen, was ihm einebessere Abdeckung hoher Breiten, insbesondere aus den nordrussischen Gebieten.
- Geodätischer Referenzrahmen: Im Gegensatz zu GPS, das auf dem WGS 84-System (World Geodetic System) basiert, verwendet GLONASS ein eigenes geodätisches System namensPGSK-2011, das näher am russischen Referenzsystem liegt.
- Frequenzunterschiede: GLONASS verwendet aFrequenz-Mehrfachzugriff (FDMA), während GPS hauptsächlich Code Multiple Access (CDMA) verwendet. Dieser Unterschied hat Auswirkungen auf das Design von Multikonstellationsempfängern.
- Kombinierte Nutzung: Moderne Empfänger (Smartphones, professionelles GPS) kombinieren häufig GPS- und GLONASS-Signale, was zu einer Verbesserung führtPräzision und Zuverlässigkeit, insbesondere in städtischen oder bergigen Gebieten.
- Militärische und zivile Anwendungen: Wie GPS bietet GLONASS eineZivile Selbstbedienungsowie einverschlüsselter Militärdienst. Beide Systeme sind für ihre jeweiligen Länder im Falle von Konflikten oder technologischer Isolation von strategischer Bedeutung.
GLONASS ist somit ein robustes, vom russischen Staat unterstütztes Navigationssystem und stellt einglaubwürdige und redundante Alternative zu GPS. Es zeigt den Wunsch der Großmächte, eine eigene Weltrauminfrastruktur zu gewährleistenstrategische Autonomieim Hinblick auf die globale Positionierung.
Unterschied zum indischen IRNSS/NavIC-System
Das SystemIRNSS(Indisches regionales Navigationssatellitensystem), offiziell genanntNavIC(Navigation mit indischer Konstellation), ist einregionales SatellitennavigationssystemEntwickelt von ISRO (Indian Space Research Organization), um den spezifischen Bedürfnissen Indiens und der umliegenden Region gerecht zu werden.
- Regionale Abdeckung: Im Gegensatz zu globalen Systemen wie GPS oder GLONASS,NavIC deckt hauptsächlich Indien und ein Gebiet von rund 1.500 km ab, obwohl mit NavIC-2 eine Ausweitung auf eine globale Reichweite vorgesehen ist.
- Spezifische Architektur: NavIC verwendet eine Konstellation von7 Satellitenin einer geosynchronen und geostationären Umlaufbahn platziert, die eine ständige Sicht über den indischen Subkontinent ermöglicht und die Zuverlässigkeit in dieser Region stärkt.
- Erbrachte Dienstleistungen: Das System bietet zwei Arten von Diensten: einenoffener Standarddienst (OS)für zivile Benutzer bestimmt, und aeingeschränkter Dienst (RS)verschlüsselt, für militärische und staatliche Zwecke reserviert.
- Präzision: NavIC behauptet aGenauigkeit besser als 10 Meterauf indischem Territorium, mit hoher Verfügbarkeit und Integrität, angepasst an die geografischen und klimatischen Bedürfnisse der Region.
- Zunehmende Nutzung: Indien drängt auf die Integration von NavIC in Smartphones und Fahrzeuge, wobei kompatible Chips bereits seit 2019 in einigen Modellen vorhanden sind, was es zu einem machtAusbau des regionalen GNSS-Systems.
NavIC spiegelt den Wunsch Indiens wider, dies sicherzustellentechnologische Unabhängigkeit in der Navigationund ein robustes System zu haben, das für die eigenen geografischen Anforderungen optimiert ist. Er ist einBeispiel für regionales GNSSals Ergänzung oder Alternative zu globalen Systemen konzipiert.
Vergleich von GNSS-Systemen
Global Positioning Satellite Systems (GNSS) sind zu kritischen Infrastrukturen für Kommunikation, Transport, Meteorologie, zivile Geolokalisierung, Präzisionslandwirtschaft und sogar militärische Operationen geworden. Jedes System weist Besonderheiten auf, die mit seinem geopolitischen Ursprung, seiner Architektur, seiner Abdeckung und seiner Leistung zusammenhängen. Die folgende Tabelle vergleicht die wichtigsten technischen und strategischen Merkmale der fünf wichtigsten operativen GNSS.
| System | Land / Organisation | Art | Satelliten | Höhe (km) | Decke | Zivile Genauigkeit | Militärdienst |
|---|---|---|---|---|---|---|---|
| GPS | VEREINIGTE STAATEN | Gesamt | ~31 | 20.200 | Weltweit | ~5m | Ja (verschlüsselt) |
| Galilei | Europäische Union / ESA | Gesamt | ~30 | 23.222 | Weltweit | < 1 m (mit Korrekturen) | Ja (PRS) |
| BeiDou | China | Gesamt | ~35 | 21.500 (MOE) GEO/IGSO | Weltweit | ~2,5 m (insgesamt) | Ja |
| GLONASS | Russland | Gesamt | ~24 | 19.100 | Weltweit | ~5m | Ja |
| NavIC (IRNSS) | Indien | Regional | ~7 | 35.786 (GEO) IGSO | Indien + 1500 km | <10m | Ja |
Durch den kombinierten Einsatz mehrerer GNSS (Multi-Constellation-Receiver) ist eine Erhöhung der möglichGenauigkeit, Signalverfügbarkeit und Robustheitangesichts lokaler Störungen oder Ausfälle. Es ist ein wesentlicher Bestandteil der modernen Navigation, sowohl im zivilen Einsatz als auch in kritischen Infrastrukturen.
 Wie erkennt man die Starlink-Satellitenzüge am Himmel?
 KI, das neue Auge des Astronomen: Von der Analyse zur kosmischen Vorhersage
 Was uns die ersten Bilder von Perseverance zeigen: Der Marsboden, als wäre man selbst dort
 Die Zwillingssonden GRAIL: Kartierung des verborgenen Inneren des Mondes
 Erde unter Beobachtung: Beobachtungssatelliten
 Mars 2010: Der Feuer-Ring eingefangen vom SDO-Observatorium
 Positionen der Raumsonden im Jahr 2025
 Riesen der Beobachtung: Die größten bodengebundenen Teleskope
 Niedrige Erdumlaufbahnen und ihre Nutzung
 Pioneer: Die erste Nachricht an Außerirdische
 Wie man die Infrarotbilder des JWST betrachtet
 Sputnik 1 und 2: Der Beginn des Weltraumzeitalters
 ENVISAT: Zehn Jahre ununterbrochene Beobachtung der Erdökosysteme
 Lagrange-Punkte: Gravitationsportale des Sonnensystems
 Mars Reconnaissance Orbiter: Das Adlerauge, das die Geheimnisse des Mars enthüllt
 Kepler: 4.000 Welten und mehr, eine neue Himmelskarte
 Warum den Weltraum auf Nanometer genau vermessen?
 Risikolandung für Curiosity 2012
 Weltraumteleskop Cheops: Eine neue Sicht auf Exoplaneten
 Das Universum von Planck
 Raumsonde Rosetta: Komet Churyumov-Gerasimenko
 Weltraumteleskop Hubble: Drei Jahrzehnte der Enthüllungen
 Satelliten, die das Meeresbodenrelief messen
 MESSENGER: Die erste Sonde, die den geheimnisvollen Planeten besuchte
 Wie GPS Ihre Position jederzeit bestimmt
 Die ISS und danach? Das Ende eines Weltraumkapitels
 Weltraumteleskope: Das Auge der Menschheit jenseits der Atmosphäre
 Raumsonden: Interplanetare Reisende und darüber hinaus
 Der Satellit GAIA kartiert die Milchstraße
 Wie berechnet man eine synchrone Umlaufbahn?
 E-ELT: Das größte optische Teleskop der Welt
 Sonden zu Merkur
 Weltraummüll: Der Albtraum moderner Satelliten
 Aquarius: Eine Mission zur Kartierung der Ozeansalinität
 JWST: Ein beispielloser Blick auf das erste Licht des Universums
 METEOSAT: Ein Schlüsselsatellit zur Klimabeobachtung
 Curiosity: Der erste Spatenstich, Bodenprobe des Mars
 Von Mariner bis Perseverance: Misserfolge und Triumphe der Mars-Sonden
 Wo befindet sich die geostationäre Umlaufbahn?
 MOM: Der technologische Demonstrator
 Venus unter Beobachtung: Ein Überblick über die Raumsonden
 Was ist ein astronomisches Interferometer?
 Roboter Philae und der Komet Rosetta
 Canada-France-Hawaii-Teleskop: Ein Fenster zum Universum vom Mauna Kea