


Comment le GPS Localise Votre Position à Tout Instant ?
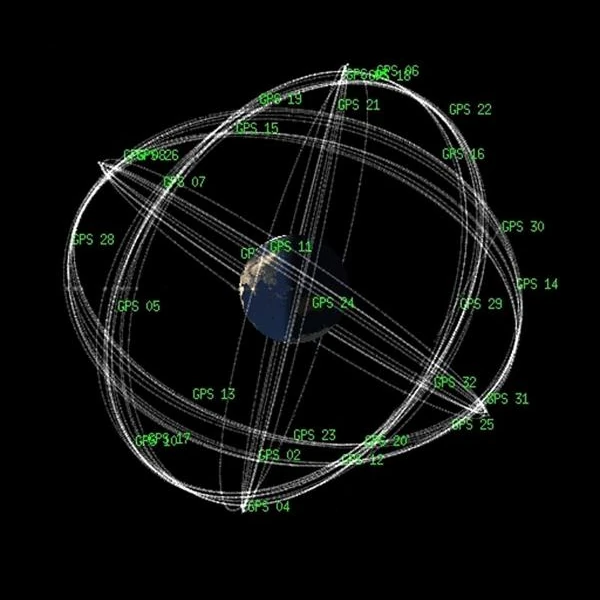
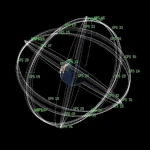
Illustration de la constellation GPS en orbite autour de la Terre. Système de Positionnement Global par satellite (GPS). Les satellites GPS suivent une orbite quasi-circulaire à une altitude moyenne de 20 200 km et à une vitesse moyenne de 3,88 km/s.
Comment fonctionne le système GPS ?
Le Global Positioning System (GPS) repose sur une constellation de 24 satellites actifs (plus quelques satellites de réserve) répartis uniformément autour de la Terre, chacun orbitant à environ 20 200 km d’altitude. Ces satellites émettent en continu un signal contenant leur position et l’heure très précise à laquelle le signal est envoyé, synchronisée via une horloge atomique au césium ou au rubidium embarquée à bord. Un récepteur GPS (comme celui de votre téléphone) capte ces signaux. En mesurant le temps que met le signal pour arriver, il calcule sa distance à chaque satellite. Avec le signal de quatre satellites ou plus, il peut déterminer sa position dans l’espace (latitude, longitude, altitude) par triangulation spatiale (en réalité, trilatération).
Trilatération spatiale: comment le GPS calcule la position
Contrairement à une idée répandue, le GPS ne repose pas sur la triangulation (mesure d’angles), mais sur la trilatération spatiale: la position du récepteur est déterminée à partir des distances mesurées entre celui-ci et plusieurs satellites. Chaque satellite transmet en continu un signal contenant sa position à un instant donné et un horodatage précis. Le récepteur compare l’heure d’émission (inscrite dans le message) à l’heure de réception (horloge interne) pour en déduire le temps de propagation, et donc la distance parcourue par le signal.
Le principe physique fondamental
Le signal émis par chaque satellite se propage à la vitesse de la lumière \(\,c\,\). Si le signal met un temps \(\,\Delta t_i\,\) pour atteindre le récepteur depuis le satellite \(i\), alors la distance \(d_i\) est donnée par:
\[ d_i = c \cdot \Delta t_i \]
Chaque distance définit une sphère centrée sur le satellite \(i\), de rayon \(d_i\). L’intersection de ces sphères dans l’espace détermine la position du récepteur.
Pourquoi quatre satellites sont nécessaires
Trois satellites suffisent en théorie pour localiser un point dans l’espace (intersection de trois sphères). Toutefois, les récepteurs GPS ne possèdent pas d’horloge atomique: ils sont donc incapables de synchroniser parfaitement leur temps avec celui des satellites. Cette erreur de synchronisation entre l’horloge du récepteur et le temps GPS génère un décalage commun à toutes les mesures.
On doit donc résoudre un système de quatre équations à quatre inconnues:
- Les trois coordonnées inconnues du récepteur: \((x, y, z)\)
- Le biais d’horloge du récepteur: \(\delta t\)
La forme générale des équations est:
\[ (x - x_i)^2 + (y - y_i)^2 + (z - z_i)^2 = \left[c \cdot (\Delta t_i - \delta t)\right]^2 \]
où \((x_i, y_i, z_i)\) sont les coordonnées connues du satellite \(i\), et \(\Delta t_i\) le temps de vol mesuré du signal. Il faut au moins quatre satellites pour résoudre ce système et corriger l’erreur d’horloge du récepteur.
Position 3D + synchronisation
Avec les signaux de quatre satellites ou plus, le GPS peut déterminer:
- La latitude (angle avec l’équateur)
- La longitude (angle avec le méridien de référence)
- L’altitude au-dessus du géoïde terrestre
- La correction temporelle à appliquer à l’horloge locale
L’algorithme de positionnement exploite généralement un filtre de Kalman pour affiner la solution, en intégrant les incertitudes du signal, les erreurs orbitographiques et les modèles atmosphériques. En environnement dégagé, avec une bonne géométrie satellite (Dilution of Precision), une précision de quelques mètres est atteinte en temps réel.
Précision, relativité et correction d’erreurs
Pour que le GPS soit précis à quelques mètres, voire quelques centimètres dans certains cas (RTK, DGPS), il faut tenir compte d'effets relativistes. En effet, les horloges atomiques à bord des satellites battent plus vite à cause de la relativité générale (moindre gravité en orbite) et plus lentement à cause de la relativité restreinte (du fait de leur vitesse de déplacement). Le décalage combiné est de l'ordre de 38 microsecondes par jour, soit plus de 10 km d'erreur quotidienne s’il n'était pas corrigé! Des algorithmes complexes corrigent aussi les erreurs dues à la propagation du signal (atmosphère ionosphérique, troposphère), aux multipaths (réflexions parasites), ou aux petites dérives orbitales. Le GPS est donc un système à la croisée de la physique fondamentale (relativité, mécanique orbitale, radiofréquence), de l'ingénierie de précision et de l’informatique embarquée.
Précision submétrique: les secrets physiques du GPS
Le système GPS est souvent perçu comme un outil pratique de géolocalisation, mais il repose en réalité sur une ingénierie physique de haute précision, mobilisant des concepts issus de la relativité générale, de la mécanique orbitale, de la synchronisation atomique et du traitement du signal. Si la précision grand public est de l’ordre de quelques mètres, des techniques avancées permettent d’atteindre une précision submétrique, voire centimétrique.
Temps et vitesse de la lumière
La position d’un récepteur GPS est calculée à partir de la durée de propagation des signaux envoyés par plusieurs satellites, tous équipés d’horloges atomiques ultra-stables. Ces signaux voyagent à la vitesse de la lumière ($c = 299\,792\,458$ m/s): une erreur de 1 nanoseconde correspond déjà à une erreur de position de 30 centimètres. D’où l’importance critique de la mesure du temps absolu.
Relativité restreinte et générale
Les satellites GPS évoluent à environ 20 200 km d’altitude à une vitesse de 14 000 km/h. Selon la relativité restreinte, le mouvement rapide du satellite provoque un ralentissement de son horloge par rapport à un observateur au sol (environ −7 µs/jour). Simultanément, selon la relativité générale, la gravité plus faible en orbite accélère l’horloge (environ +45 µs/jour). Le déséquilibre net est d’environ +38 microsecondes par jour, ce qui induirait une erreur de 10 km/jour si non corrigé! Ces effets sont donc intégrés dès la conception des satellites.
Erreurs et corrections
Diverses sources d’erreur affectent le signal: erreurs orbitales, dérives d’horloge, retards ionosphériques et troposphériques, réflexions multipath. Pour compenser ces erreurs, les stations terrestres de contrôle effectuent une surveillance constante des satellites et mettent à jour les paramètres de navigation. De plus, des modèles atmosphériques corrigent les retards induits par la traversée de l’ionosphère (effet de dispersion) et de la troposphère (effet de réfraction humide et sèche).
Techniques de précision submétrique
- GPS différentiel (DGPS): compare les signaux GPS reçus simultanément par une station fixe (dont la position est connue) et par un mobile pour corriger les erreurs en temps réel.
- RTK (Real-Time Kinematic): utilise les phases des ondes porteuses plutôt que les seules pseudo-distances basées sur les codes. Cette technique permet une précision centimétrique, à condition d’une synchronisation millimétrique entre antennes.
- PPP (Precise Point Positioning): s’appuie sur des modèles d’orbite et d’horloge extrêmement précis fournis par des réseaux globaux, sans station de référence locale, pour atteindre une précision de quelques centimètres.
Ainsi, la précision submétrique du GPS est le fruit de modèles physiques avancés, d’algorithmes complexes et de technologies de synchronisation extrêmes. Chaque position affichée sur nos écrans résulte d’un traitement sophistiqué des signaux lumineux issus de satellites à plus de 20 000 km, où la mécanique céleste et la relativité dialoguent avec l’électronique embarquée.
Différence avec le système européen Galileo
Le système Galileo est l'équivalent européen du GPS, conçu pour garantir une autonomie stratégique de l'Europe dans le domaine du positionnement par satellite. Bien que son principe de fonctionnement repose aussi sur la trilatération à partir de signaux satellitaires synchronisés par horloges atomiques, plusieurs différences techniques et politiques le distinguent du GPS:
- Origine: GPS est un système militaire américain lancé dans les années 1970, ouvert aux usages civils. Galileo est un projet civil, sous contrôle de l'Union européenne et de l'Agence spatiale européenne (ESA).
- Précision: Galileo promet une précision inférieure au mètre (jusqu’à 20 cm avec le service payant), supérieure à celle du GPS civil standard.
- Horloges embarquées: Galileo utilise des horloges à hydrogène maser plus stables que les horloges rubidium du GPS, permettant un signal temporel encore plus rigoureux.
- Disponibilité mondiale: Galileo est pleinement opérationnel depuis 2020 avec une constellation prévue de 30 satellites. Il est compatible avec GPS, Glonass (russe) et BeiDou (chinois) dans les récepteurs multiconstellations modernes.
- Services spécialisés: Galileo offre un service de recherche et sauvetage (SAR), un service public réglementé (PRS) réservé aux autorités, et un service à haute précision (HAS).
En résumé, Galileo représente une avancée en précision et en indépendance stratégique, tout en renforçant l’interopérabilité avec les autres GNSS (Global Navigation Satellite Systems). Ensemble, ces constellations permettent une géolocalisation fiable et résiliente à l’échelle mondiale.
Différence avec le système chinois BeiDou
Le système BeiDou (BDS – BeiDou Navigation Satellite System) est le système de navigation par satellite chinois, développé et opéré par la République populaire de Chine. Contrairement au GPS (américain) ou à Galileo (européen), BeiDou s’est déployé en plusieurs phases, en commençant par une couverture régionale asiatique (BeiDou-1, puis BeiDou-2) avant d’atteindre une couverture mondiale complète avec BeiDou-3 en 2020.
- Indépendance stratégique: BeiDou est un instrument de souveraineté technologique pour la Chine, permettant une navigation sans dépendre de systèmes étrangers, notamment en cas de crise géopolitique.
- Architecture hybride: Contrairement au GPS ou à Galileo, BeiDou utilise une architecture mixte incluant des satellites en orbite géostationnaire (GEO), orbitant à 35 786 km, en plus des orbites moyennes (MEO) et inclinées géosynchrones (IGSO), ce qui améliore la couverture régionale en Asie.
- Services différenciés: BeiDou propose un service civil libre, similaire à celui du GPS ou de Galileo, mais aussi un service militaire crypté à usage exclusif des autorités chinoises. Il offre également une fonction de messagerie courte permettant aux utilisateurs d’envoyer des messages textuels via satellite, unique parmi les GNSS.
- Compatibilité: De nombreux smartphones récents et récepteurs GNSS professionnels sont compatibles avec BeiDou, en complément du GPS, de Galileo et de Glonass, ce qui améliore la disponibilité des signaux et la précision dans les environnements difficiles (canyons urbains, forêts denses).
- Précision et correction: Le système BeiDou atteint des précisions de l’ordre de 2,5 mètres globalement et inférieures à un mètre avec les services de correction en temps réel offerts sur le territoire chinois.
En résumé, BeiDou est un système de navigation par satellite pleinement opérationnel à l’échelle mondiale, pensé à la fois pour une utilisation civile de masse et pour des buts militaires et stratégiques. Son déploiement renforce la résilience du positionnement global et matérialise une forme de multipartition géopolitique du ciel, chaque grande puissance disposant désormais de sa propre constellation GNSS.
Différence avec le système russe GLONASS
Le système GLONASS (GLObal NAvigation Satellite System) est l’équivalent russe du GPS américain. Mis en place par l’URSS dans les années 1980 puis remis à niveau par la Russie au cours des années 2000, GLONASS est aujourd’hui un système GNSS opérationnel à couverture mondiale.
- Architecture orbitale: GLONASS utilise 24 satellites en orbite moyenne circulaire (MEO) à environ 19 100 km d’altitude, répartis sur trois plans orbitaux inclinés à 64,8°, ce qui lui donne une meilleure couverture des hautes latitudes, en particulier des territoires russes nordiques.
- Référentiel géodésique: Contrairement au GPS, qui se base sur le système WGS 84 (World Geodetic System), GLONASS utilise son propre système géodésique, appelé PGSK-2011, qui est plus proche du système de référence de la Russie.
- Différences de fréquence: GLONASS emploie un accès multiple par fréquence (FDMA), alors que le GPS utilise principalement un accès multiple par code (CDMA). Cette différence a des implications sur la conception des récepteurs multi-constellations.
- Utilisation combinée: Les récepteurs modernes (smartphones, GPS professionnels) combinent souvent les signaux GPS et GLONASS, ce qui améliore la précision et la fiabilité, notamment en zones urbaines ou montagneuses.
- Applications militaires et civiles: Comme le GPS, GLONASS propose un service libre civil ainsi qu’un service militaire crypté. Les deux systèmes sont stratégiques pour leurs pays respectifs en cas de conflits ou d’isolement technologique.
GLONASS est ainsi un système de navigation robuste, soutenu par l’État russe, et constitue une alternative crédible et redondante au GPS. Il témoigne de la volonté des grandes puissances de disposer de leur propre infrastructure spatiale pour garantir une autonomie stratégique en matière de positionnement global.
Différence avec le système indien IRNSS / NavIC
Le système IRNSS (Indian Regional Navigation Satellite System), officiellement appelé NavIC (Navigation with Indian Constellation), est un système de navigation par satellite régional développé par l’ISRO (Indian Space Research Organisation) pour répondre aux besoins spécifiques de l’Inde et de sa région avoisinante.
- Couverture régionale: Contrairement aux systèmes globaux comme le GPS ou GLONASS, NavIC couvre principalement l’Inde et une zone d’environ 1 500 km autour, bien qu’une extension vers une portée mondiale soit envisagée avec NavIC-2.
- Architecture spécifique: NavIC utilise une constellation de 7 satellites placés en orbite géosynchrone et géostationnaire, ce qui permet une visibilité constante au-dessus du sous-continent indien, renforçant la fiabilité dans cette région.
- Services fournis: Le système offre deux types de services: un service standard ouvert (OS) destiné aux utilisateurs civils, et un service restreint (RS) chiffré, réservé à des usages militaires et gouvernementaux.
- Précision: NavIC revendique une précision meilleure que 10 mètres sur le territoire indien, avec une disponibilité et une intégrité élevées, adaptées aux besoins géographiques et climatiques de la région.
- Usage croissant: L'Inde pousse à l’intégration de NavIC dans les smartphones et les véhicules, avec des puces compatibles déjà présentes dans certains modèles depuis 2019, ce qui en fait un système GNSS régional en pleine expansion.
NavIC reflète la volonté de l’Inde d’assurer son indépendance technologique en matière de navigation et de disposer d’un système robuste, optimisé pour ses propres besoins géographiques. Il est un exemple de GNSS régional conçu en complément ou en alternative aux systèmes mondiaux.
Comparaison des systèmes GNSS
Les systèmes de positionnement global par satellite (GNSS) sont devenus des infrastructures critiques pour les communications, les transports, la météorologie, la géolocalisation civile, l’agriculture de précision ou encore les opérations militaires. Chaque système présente des particularités liées à son origine géopolitique, à son architecture, à sa couverture et à ses performances. Le tableau ci-dessous compare les principales caractéristiques techniques et stratégiques des cinq grands GNSS opérationnels.
| Système | Pays / Organisation | Type | Satellites | Altitude (km) | Couverture | Précision civile | Service militaire |
|---|---|---|---|---|---|---|---|
| GPS | États-Unis | Global | ~31 | 20 200 | Monde entier | ~5 m | Oui (crypté) |
| Galileo | Union Européenne / ESA | Global | ~30 | 23 222 | Monde entier | <1 m (avec corrections) | Oui (PRS) |
| BeiDou | Chine | Global | ~35 | 21 500 (MEO) GEO / IGSO | Monde entier | ~2,5 m (global) | Oui |
| GLONASS | Russie | Global | ~24 | 19 100 | Monde entier | ~5 m | Oui |
| NavIC (IRNSS) | Inde | Régional | ~7 | 35 786 (GEO) IGSO | Inde + 1500 km | <10 m | Oui |
Le recours combiné à plusieurs GNSS (récepteurs multi-constellations) permet d’augmenter la précision, la disponibilité des signaux et la robustesse face aux interférences ou coupures locales. C’est une composante essentielle de la navigation moderne, tant dans les applications civiles que dans les infrastructures critiques.
 Comment repérer les trains de satellites Starlink dans le ciel?
 L'IA, nouvel œil de l'astronome : de l’analyse à la prédiction cosmique
 Ce que nous montrent les premières images de Perseverance : le sol de Mars, comme si on y était
 Les sondes jumelles GRAIL : cartographier l’intérieur caché de la Lune
 Terre sous Surveillance : Les Satellites d'Observation
 Mars 2010 : L’anneau de feu capturé par l’Observatoire SDO
 Positions des sondes spatiales en 2025
 Les Géants de l’Observation : Les Plus Grands Télescopes Terrestres
 Les orbites terrestres basses et leurs usages
 Pioneer, premier message aux extraterrestres
 Images infrarouges : comment les rendre visibles ?
 Spoutnik 1 et 2 : Le Début de l’Ère Spatiale
 ENVISAT : Dix Ans d'Observation Ininterrompue des Écosystèmes Terrestres
 Les Points de Lagrange : Portes Gravitationnelles du Système Solaire
 Mars Reconnaissance Orbiter : L’œil de Lynx qui révèle les secrets martiens
 Kepler : 4 000 Mondes et Plus, Une Nouvelle Carte du Ciel
 Pourquoi Mesurer l’Espace au Nanomètre?
 Télescope Spatial Cheops : Une Nouvelle Vision sur les Exoplanètes
 L'univers de Planck
 Sonde Spatiale Rosetta : Comète Churyumov-Gerasimenko
 Le Télescope Spatial Hubble : Trois Décennies de Révélations
 Les satellites qui mesurent le relief sous-marins
 MESSENGER : La première sonde à avoir visité la planète mystérieuse
 Comment le GPS Localise Votre Position à Tout Instant?
 L’ISS et Après? Vers la Fin d’un Chapitre Spatial
 Télescopes Spatiaux : L'Œil de l’Humanité au-delà de l’Atmosphère
 Sondes Spatiales : Voyageurs Interplanétaires et au-delà
 Le satellite GAIA cartographie la Voie Lactée
 Comment calculer l'orbite synchrone?
 E-ELT : Le Plus Grand Télescope Optique du Monde
 Les sondes de Mercure
 Débris spatiaux : le cauchemar des satellites opérationnels
 Aquarius : Une Mission pour Cartographier la Salinité des Océans
 JWST : Un Regard Inédit sur les Premières Lumières de l’Univers
 METEOSAT : Un Satellite Clé pour la Surveillance du Climat
 Curiosity, le premier coup de pelle, échantillon du sol martien
 De Mariner à Perseverance : Échecs et triomphes des Sondes Martiennes
 Où est l'orbite géostationnaire?
 MOM, la démonstration technologique
 Vénus sous surveillance : un panorama des sondes spatiales
 Qu'est-ce qu'un interféromètre astronomique?
 Le Robot Philae et la Comète Rosetta
 Le Télescope Canada-France-Hawaii : Une Fenêtre sur l’Univers depuis le Mauna Kea