


¿Cómo el GPS Localiza tu Posición en Todo Momento?
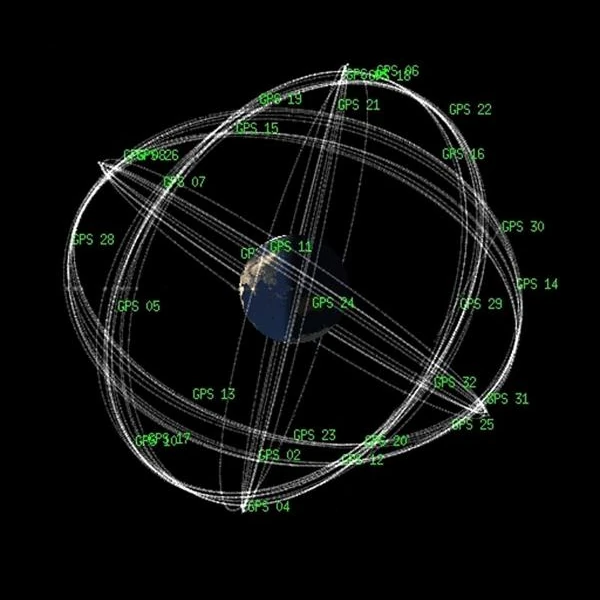
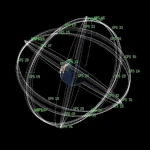
Ilustración de la constelación GPS en órbita alrededor de la Tierra. Sistema de Posicionamiento Global por satélite (GPS). Los satélites GPS siguen una órbita casi circular a una altitud media de 20.200 km y a una velocidad media de 3,88 km/s.
¿Cómo funciona el sistema GPS?
El Sistema de Posicionamiento Global (GPS) se basa en una constelación de 24 satélites activos (más algunos satélites de reserva) distribuidos uniformemente alrededor de la Tierra, cada uno orbitando a unos 20.200 km de altitud. Estos satélites emiten continuamente una señal que contiene su posición y la hora muy precisa en la que se envía la señal, sincronizada mediante un reloj atómico de cesio o rubidio a bordo.
Un receptor GPS (como el de tu teléfono) capta estas señales. Al medir el tiempo que tarda la señal en llegar, calcula su distancia a cada satélite. Con la señal de cuatro satélites o más, puede determinar su posición en el espacio (latitud, longitud, altitud) mediante triangulación espacial (en realidad, trilateración).
Trilateración espacial: cómo el GPS calcula la posición
Contrariamente a una idea extendida, el GPS no se basa en la triangulación (medición de ángulos), sino en la trilateración espacial: la posición del receptor se determina a partir de las distancias medidas entre este y varios satélites. Cada satélite transmite continuamente una señal que contiene su posición en un momento dado y una marca de tiempo precisa. El receptor compara la hora de emisión (inscrita en el mensaje) con la hora de recepción (reloj interno) para deducir el tiempo de propagación y, por lo tanto, la distancia recorrida por la señal.
El principio físico fundamental
La señal emitida por cada satélite se propaga a la velocidad de la luz \(\,c\,\). Si la señal tarda un tiempo \(\,\Delta t_i\,\) en llegar al receptor desde el satélite \(i\), entonces la distancia \(d_i\) está dada por:
\[ d_i = c \cdot \Delta t_i \]
Cada distancia define una esfera centrada en el satélite \(i\), con radio \(d_i\). La intersección de estas esferas en el espacio determina la posición del receptor.
¿Por qué son necesarios cuatro satélites?
Tres satélites son suficientes en teoría para localizar un punto en el espacio (intersección de tres esferas). Sin embargo, los receptores GPS no tienen un reloj atómico: por lo tanto, son incapaces de sincronizar perfectamente su tiempo con el de los satélites. Este error de sincronización entre el reloj del receptor y el tiempo GPS genera un desplazamiento común a todas las mediciones.
Por lo tanto, debemos resolver un sistema de cuatro ecuaciones con cuatro incógnitas:
- Las tres coordenadas desconocidas del receptor: \((x, y, z)\)
- El sesgo del reloj del receptor: \(\delta t\)
La forma general de las ecuaciones es:
\[ (x - x_i)^2 + (y - y_i)^2 + (z - z_i)^2 = \left[c \cdot (\Delta t_i - \delta t)\right]^2 \]
donde \((x_i, y_i, z_i)\) son las coordenadas conocidas del satélite \(i\), y \(\Delta t_i\) es el tiempo de vuelo medido de la señal. Se necesitan al menos cuatro satélites para resolver este sistema y corregir el error del reloj del receptor.
Posición 3D + sincronización
Con las señales de cuatro satélites o más, el GPS puede determinar:
- La latitud (ángulo con el ecuador)
- La longitud (ángulo con el meridiano de referencia)
- La altitud sobre el geoide terrestre
- La corrección temporal que se debe aplicar al reloj local
El algoritmo de posicionamiento generalmente utiliza un filtro de Kalman para refinar la solución, integrando las incertidumbres de la señal, los errores orbitográficos y los modelos atmosféricos. En entornos despejados, con una buena geometría de satélites (Dilución de Precisión), se alcanza una precisión de unos pocos metros en tiempo real.
Precisión, relatividad y corrección de errores
Para que el GPS sea preciso hasta unos pocos metros, o incluso unos pocos centímetros en algunos casos (RTK, DGPS), se deben tener en cuenta los efectos relativistas. De hecho, los relojes atómicos a bordo de los satélites funcionan más rápido debido a la relatividad general (menor gravedad en órbita) y más lento debido a la relatividad especial (debido a su velocidad de desplazamiento). El desplazamiento combinado es del orden de 38 microsegundos por día, o más de 10 km de error diario si no se corrigiera.
Algoritmos complejos también corrigen los errores debidos a la propagación de la señal (atmósfera ionosférica, troposfera), multipaths (reflexiones parásitas), o pequeñas derivas orbitales.
El GPS es, por lo tanto, un sistema en la encrucijada de la física fundamental (relatividad, mecánica orbital, radiofrecuencia), la ingeniería de precisión y la informática embarcada.
Precisión submétrica: los secretos físicos del GPS
El sistema GPS a menudo se percibe como una herramienta práctica de geolocalización, pero en realidad se basa en una ingeniería física de alta precisión, movilizando conceptos de la relatividad general, la mecánica orbital, la sincronización atómica y el procesamiento de señales. Si la precisión para el público en general es del orden de unos pocos metros, técnicas avanzadas permiten alcanzar una precisión submétrica, incluso centimétrica.
Tiempo y velocidad de la luz
La posición de un receptor GPS se calcula a partir de la duración de la propagación de las señales enviadas por varios satélites, todos equipados con relojes atómicos ultraestables. Estas señales viajan a la velocidad de la luz (\(c = 299.792.458\) m/s): un error de 1 nanosegundo ya corresponde a un error de posición de 30 centímetros. De ahí la importancia crítica de la medición del tiempo absoluto.
Relatividad especial y general
Los satélites GPS orbitan a unos 20.200 km de altitud a una velocidad de 14.000 km/h. Según la relatividad especial, el movimiento rápido del satélite provoca un enlentecimiento de su reloj con respecto a un observador en tierra (aproximadamente -7 µs/día). Simultáneamente, según la relatividad general, la gravedad más débil en órbita acelera el reloj (aproximadamente +45 µs/día). El desequilibrio neto es de aproximadamente +38 microsegundos por día, lo que induciría un error de 10 km/día si no se corrigiera. Estos efectos se integran desde el diseño de los satélites.
Errores y correcciones
Varias fuentes de error afectan la señal: errores orbitales, derivas del reloj, retrasos ionosféricos y troposféricos, reflexiones multipath. Para compensar estos errores, las estaciones terrestres de control realizan un monitoreo constante de los satélites y actualizan los parámetros de navegación. Además, los modelos atmosféricos corrigen los retrasos inducidos por el paso a través de la ionosfera (efecto de dispersión) y la troposfera (efecto de refracción húmeda y seca).
Técnicas de precisión submétrica
- GPS diferencial (DGPS): compara las señales GPS recibidas simultáneamente por una estación fija (cuya posición es conocida) y por un móvil para corregir los errores en tiempo real.
- RTK (Real-Time Kinematic): utiliza las fases de las ondas portadoras en lugar de solo las pseudodistancias basadas en códigos. Esta técnica permite una precisión centimétrica, siempre que haya una sincronización milimétrica entre antenas.
- PPP (Precise Point Positioning): se basa en modelos de órbita y reloj extremadamente precisos proporcionados por redes globales, sin estación de referencia local, para alcanzar una precisión de unos pocos centímetros.
Así, la precisión submétrica del GPS es el resultado de modelos físicos avanzados, algoritmos complejos y tecnologías de sincronización extremas. Cada posición mostrada en nuestras pantallas resulta de un procesamiento sofisticado de señales luminosas provenientes de satélites a más de 20.000 km, donde la mecánica celeste y la relatividad dialogan con la electrónica embarcada.
Diferencia con el sistema europeo Galileo
El sistema Galileo es el equivalente europeo del GPS, diseñado para garantizar la autonomía estratégica de Europa en el campo del posicionamiento por satélite. Aunque su principio de funcionamiento también se basa en la trilateración a partir de señales satelitales sincronizadas por relojes atómicos, varias diferencias técnicas y políticas lo distinguen del GPS:
- Origen: El GPS es un sistema militar estadounidense lanzado en los años 70, abierto a usos civiles. Galileo es un proyecto civil, bajo el control de la Unión Europea y la Agencia Espacial Europea (ESA).
- Precisión: Galileo promete una precisión inferior al metro (hasta 20 cm con el servicio de pago), superior a la del GPS civil estándar.
- Relojes a bordo: Galileo utiliza relojes de maser de hidrógeno más estables que los relojes de rubidio del GPS, permitiendo una señal temporal aún más rigurosa.
- Disponibilidad mundial: Galileo está plenamente operativo desde 2020 con una constelación prevista de 30 satélites. Es compatible con GPS, Glonass (ruso) y BeiDou (chino) en los receptores multiconstelación modernos.
- Servicios especializados: Galileo ofrece un servicio de búsqueda y rescate (SAR), un servicio público regulado (PRS) reservado a las autoridades y un servicio de alta precisión (HAS).
En resumen, Galileo representa un avance en precisión e independencia estratégica, al tiempo que refuerza la interoperabilidad con otros GNSS (Sistemas Globales de Navegación por Satélite). Juntos, estas constelaciones permiten una geolocalización fiable y resiliente a escala mundial.
Diferencia con el sistema chino BeiDou
El sistema BeiDou (BDS – BeiDou Navigation Satellite System) es el sistema de navegación por satélite chino, desarrollado y operado por la República Popular China. A diferencia del GPS (estadounidense) o Galileo (europeo), BeiDou se ha desplegado en varias fases, comenzando con una cobertura regional asiática (BeiDou-1, luego BeiDou-2) antes de alcanzar una cobertura mundial completa con BeiDou-3 en 2020.
- Independencia estratégica: BeiDou es un instrumento de soberanía tecnológica para China, permitiendo la navegación sin depender de sistemas extranjeros, especialmente en caso de crisis geopolítica.
- Arquitectura híbrida: A diferencia del GPS o Galileo, BeiDou utiliza una arquitectura mixta que incluye satélites en órbita geoestacionaria (GEO), orbitando a 35.786 km, además de órbitas medias (MEO) e inclinadas geosincrónicas (IGSO), lo que mejora la cobertura regional en Asia.
- Servicios diferenciados: BeiDou ofrece un servicio civil libre, similar al del GPS o Galileo, pero también un servicio militar cifrado de uso exclusivo para las autoridades chinas. También ofrece una función de mensajería corta que permite a los usuarios enviar mensajes de texto vía satélite, única entre los GNSS.
- Compatibilidad: Muchos smartphones recientes y receptores GNSS profesionales son compatibles con BeiDou, además de GPS, Galileo y Glonass, lo que mejora la disponibilidad de señales y precisión en entornos difíciles (cañones urbanos, bosques densos).
- Precisión y corrección: El sistema BeiDou alcanza precisiones del orden de 2,5 metros globalmente y inferiores a un metro con los servicios de corrección en tiempo real ofrecidos en el territorio chino.
En resumen, BeiDou es un sistema de navegación por satélite plenamente operativo a escala mundial, pensado tanto para un uso civil masivo como para fines militares y estratégicos. Su despliegue refuerza la resiliencia del posicionamiento global y materializa una forma de multipolaridad geopolítica del cielo, con cada gran potencia disponiendo ahora de su propia constelación GNSS.
Diferencia con el sistema ruso GLONASS
El sistema GLONASS (GLObal NAvigation Satellite System) es el equivalente ruso del GPS estadounidense. Establecido por la URSS en los años 80 y luego modernizado por Rusia durante los años 2000, GLONASS es hoy un sistema GNSS operativo con cobertura mundial.
- Arquitectura orbital: GLONASS utiliza 24 satélites en órbita circular media (MEO) a unos 19.100 km de altitud, distribuidos en tres planos orbitales inclinados a 64,8°, lo que le da una mejor cobertura de las altas latitudes, en particular de los territorios rusos del norte.
- Referencial geodésico: A diferencia del GPS, que se basa en el sistema WGS 84 (World Geodetic System), GLONASS utiliza su propio sistema geodésico, llamado PGSK-2011, que está más cerca del sistema de referencia de Rusia.
- Diferencias de frecuencia: GLONASS emplea un acceso múltiple por división de frecuencia (FDMA), mientras que el GPS utiliza principalmente un acceso múltiple por división de código (CDMA). Esta diferencia tiene implicaciones en el diseño de los receptores multiconstelación.
- Uso combinado: Los receptores modernos (smartphones, GPS profesionales) combinan a menudo las señales GPS y GLONASS, lo que mejora la precisión y fiabilidad, especialmente en zonas urbanas o montañosas.
- Aplicaciones militares y civiles: Como el GPS, GLONASS ofrece un servicio civil libre así como un servicio militar cifrado. Ambos sistemas son estratégicos para sus respectivos países en caso de conflictos o aislamiento tecnológico.
GLONASS es así un sistema de navegación robusto, apoyado por el Estado ruso, y constituye una alternativa creíble y redundante al GPS. Refleja el deseo de las grandes potencias de disponer de su propia infraestructura espacial para garantizar una autonomía estratégica en materia de posicionamiento global.
Diferencia con el sistema indio IRNSS / NavIC
El sistema IRNSS (Indian Regional Navigation Satellite System), oficialmente llamado NavIC (Navigation with Indian Constellation), es un sistema de navegación por satélite regional desarrollado por la ISRO (Indian Space Research Organisation) para responder a las necesidades específicas de la India y su región circundante.
- Cbertura regional: A diferencia de los sistemas globales como el GPS o GLONASS, NavIC cubre principalmente la India y un área de aproximadamente 1.500 km alrededor, aunque una extensión a un alcance mundial se contempla con NavIC-2.
- Arquitectura específica: NavIC utiliza una constelación de 7 satélites colocados en órbita geosincrónica y geoestacionaria, lo que permite una visibilidad constante sobre el subcontinente indio, reforzando la fiabilidad en esta región.
- Servicios ofrecidos: El sistema ofrece dos tipos de servicios: un servicio estándar abierto (OS) destinado a usuarios civiles, y un servicio restringido (RS) cifrado, reservado para usos militares y gubernamentales.
- Precisión: NavIC afirma una precisión mejor que 10 metros en el territorio indio, con una alta disponibilidad e integridad, adaptadas a las necesidades geográficas y climáticas de la región.
- Uso creciente: La India está impulsando la integración de NavIC en los smartphones y vehículos, con chips compatibles ya presentes en algunos modelos desde 2019, lo que lo convierte en un sistema GNSS regional en plena expansión.
NavIC refleja la voluntad de la India de asegurar su independencia tecnológica en materia de navegación y de disponer de un sistema robusto, optimizado para sus propias necesidades geográficas. Es un ejemplo de GNSS regional diseñado como complemento o alternativa a los sistemas mundiales.
Comparación de los sistemas GNSS
Los sistemas de posicionamiento global por satélite (GNSS) se han convertido en infraestructuras críticas para las comunicaciones, el transporte, la meteorología, la geolocalización civil, la agricultura de precisión y las operaciones militares. Cada sistema presenta particularidades relacionadas con su origen geopolítico, su arquitectura, su cobertura y su rendimiento. La tabla a continuación compara las principales características técnicas y estratégicas de los cinco grandes GNSS operativos.
| Sistema | País / Organización | Tipo | Satélites | Altitud (km) | Cbertura | Precisión civil | Servicio militar |
|---|---|---|---|---|---|---|---|
| GPS | Estados Unidos | Global | ~31 | 20.200 | Mundo entero | ~5 m | Sí (cifrado) |
| Galileo | Unión Europea / ESA | Global | ~30 | 23.222 | Mundo entero | < 1 m (con correcciones) | Sí (PRS) |
| BeiDou | China | Global | ~35 | 21.500 (MEO) GEO / IGSO | Mundo entero | ~2,5 m (global) | Sí |
| GLONASS | Rusia | Global | ~24 | 19.100 | Mundo entero | ~5 m | Sí |
| NavIC (IRNSS) | India | Regional | ~7 | 35.786 (GEO) IGSO | India + 1500 km | < 10 m | Sí |
El uso combinado de varios GNSS (receptores multiconstelación) aumenta la precisión, la disponibilidad de señales y la robustez frente a interferencias o cortes locales. Es un componente esencial de la navegación moderna, tanto en aplicaciones civiles como en infraestructuras críticas.
 ¿Cómo detectar los trenes de satélites Starlink en el cielo?
 La IA, el nuevo ojo del astrónomo: del análisis a la predicción cósmica
 Lo que nos muestran las primeras imágenes de Perseverance: el suelo de Marte, como si estuviéramos allí
 Sondas gemelas GRAIL: mapeando el interior oculto de la Luna
 Tierra Bajo Vigilancia: Satélites de Observación
 Marzo de 2010: El Anillo de Fuego Capturado por el Observatorio SDO
 Posiciones de las sondas espaciales en 2025
 Gigantes de la Observación: Los Telescopios Terrestres Más Grandes
 Órbitas terrestres bajas y sus usos
 ¡Pioneer, primer mensaje a los extraterrestres!
 Imágenes infrarrojas: ¿cómo hacerlas visibles?
 Sputnik 1 y 2: El Inicio de la Era Espacial
 ENVISAT: Diez Años de Observación Ininterrumpida de los Ecosistemas Terrestres
 Los Puntos de Lagrange: Puertas Gravitacionales del Sistema Solar
 Mars Reconnaissance Orbiter: El Ojo de Lince que Revela los Secretos de Marte
 Kepler: 4,000 Mundos y Más, Un Nuevo Mapa del Cielo
 ¿Por qué Medir el Espacio al Nivel de Nanómetro?
 Telescopio Espacial Cheops: Una Nueva Visión sobre los Exoplanetas
 Universo
del satélite Planck
 Sonda Espacial Rosetta: Cometa Churyumov-Gerasimenko
 El Telescopio Espacial Hubble: Tres Décadas de Revelaciones
 Satélites que miden el relieve submarino
 MESSENGER: La primera sonda en visitar el misterioso planeta
 ¿Cómo
el GPS Localiza tu Posición en Todo Momento?
 La ISS y después: ¿Hacia el fin de un capítulo espacial?
 Telescopios Espaciales: El Ojo de la Humanidad Más Allá de la Atmósfera
 Sondas Espaciales: Viajeros Interplanetarios y Más Allá
 El
satélite GAIA mapea la Vía Láctea
 Orbita sincrónica y geoestacionaria
 E-ELT: El Telescopio Óptico Más Grande del Mundo
 Sondas de Mercurio
 Desechos espaciales: la pesadilla de los satélites operativos
 Aquarius: Una Misión para Mapear la Salinidad de los Océanos
 JWST: Una Mirada Sin Precedentes a las Primeras Luces del Universo
 METEOSAT: Un
Satélite Clave para la Vigilancia del Clima
 Curiosity, la primera pala, muestra de suelo marciano
 Del Mariner al Perseverance: Éxitos y Fracasos de las Sondas Marcianas
 ¿Dónde está la órbita geoestacionaria?
 MOM, la demostración tecnológica
 Venus bajo vigilancia: un panorama de las sondas espaciales
 ¿Qué es un interferómetro astronómico?
 El robot Philae y el cometa Rosetta
 Mauna Kea bajo las Estrellas: El Telescopio CFHT en la Búsqueda de los Misterios del Universo