


Como o GPS Localiza a Sua Posição a Qualquer Momento?
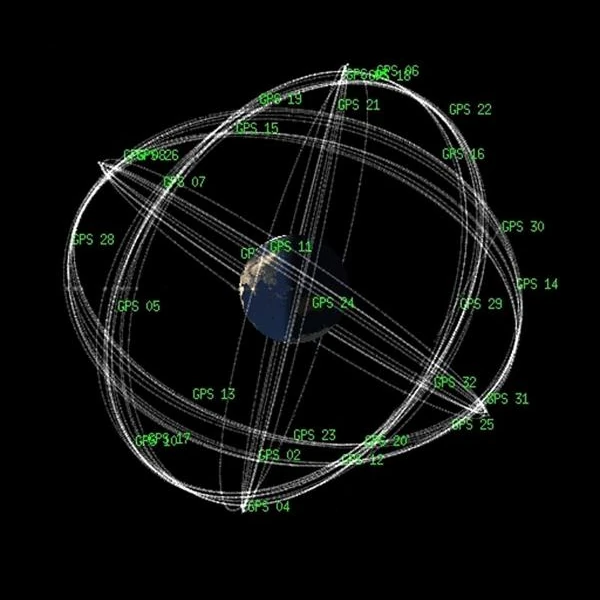
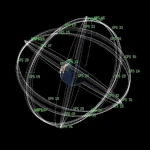
Ilustração da constelação GPS em órbita ao redor da Terra. Sistema de Posicionamento Global por satélite (GPS). Os satélites GPS seguem uma órbita quase circular a uma altitude média de 20.200 km e a uma velocidade média de 3,88 km/s.
Como funciona o sistema GPS?
O Sistema de Posicionamento Global (GPS) baseia-se numa constelação de 24 satélites ativos (mais alguns satélites de reserva) distribuídos uniformemente ao redor da Terra, cada um orbitando a cerca de 20.200 km de altitude. Estes satélites emitem continuamente um sinal contendo a sua posição e a hora muito precisa em que o sinal é enviado, sincronizada através de um relógio atômico de césio ou rubídio a bordo.
Um receptor GPS (como o do seu telefone) capta estes sinais. Ao medir o tempo que o sinal demora a chegar, calcula a sua distância a cada satélite. Com o sinal de quatro satélites ou mais, pode determinar a sua posição no espaço (latitude, longitude, altitude) por triangulação espacial (na realidade, trilateração).
Trilateração espacial: como o GPS calcula a posição
Contrariamente a uma ideia generalizada, o GPS não se baseia na triangulação (medição de ângulos), mas na trilateração espacial: a posição do receptor é determinada a partir das distâncias medidas entre este e vários satélites. Cada satélite transmite continuamente um sinal contendo a sua posição num dado instante e um carimbo de tempo preciso. O receptor compara a hora de emissão (inscrita na mensagem) com a hora de receção (relógio interno) para deduzir o tempo de propagação e, portanto, a distância percorrida pelo sinal.
O princípio físico fundamental
O sinal emitido por cada satélite propaga-se à velocidade da luz \(\,c\,\). Se o sinal demorar um tempo \(\,\Delta t_i\,\) a chegar ao receptor a partir do satélite \(i\), então a distância \(d_i\) é dada por:
\[ d_i = c \cdot \Delta t_i \]
Cada distância define uma esfera centrada no satélite \(i\), com raio \(d_i\). A interseção destas esferas no espaço determina a posição do receptor.
Por que são necessários quatro satélites
Três satélites são teoricamente suficientes para localizar um ponto no espaço (interseção de três esferas). No entanto, os receptores GPS não têm um relógio atômico: são, portanto, incapazes de sincronizar perfeitamente o seu tempo com o dos satélites. Este erro de sincronização entre o relógio do receptor e o tempo GPS gera um desvio comum a todas as medições.
Devemos, portanto, resolver um sistema de quatro equações com quatro incógnitas:
- As três coordenadas desconhecidas do receptor: \((x, y, z)\)
- O viés do relógio do receptor: \(\delta t\)
A forma geral das equações é:
\[ (x - x_i)^2 + (y - y_i)^2 + (z - z_i)^2 = \left[c \cdot (\Delta t_i - \delta t)\right]^2 \]
onde \((x_i, y_i, z_i)\) são as coordenadas conhecidas do satélite \(i\), e \(\Delta t_i\) é o tempo de voo medido do sinal. São necessários pelo menos quatro satélites para resolver este sistema e corrigir o erro do relógio do receptor.
Posição 3D + sincronização
Com os sinais de quatro satélites ou mais, o GPS pode determinar:
- A latitude (ângulo com o equador)
- A longitude (ângulo com o meridiano de referência)
- A altitude acima do geóide terrestre
- A correção temporal a aplicar ao relógio local
O algoritmo de posicionamento geralmente utiliza um filtro de Kalman para refinar a solução, integrando as incertezas do sinal, os erros orbitográficos e os modelos atmosféricos. Em ambientes desimpedidos, com uma boa geometria de satélites (Diluição de Precisão), é alcançada uma precisão de alguns metros em tempo real.
Precisão, relatividade e correção de erros
Para que o GPS seja preciso até alguns metros, ou mesmo alguns centímetros em alguns casos (RTK, DGPS), devem ser considerados efeitos relativistas. De fato, os relógios atômicos a bordo dos satélites funcionam mais rápido devido à relatividade geral (menor gravidade em órbita) e mais devagar devido à relatividade especial (devido à sua velocidade de deslocamento). O desvio combinado é da ordem de 38 microsegundos por dia, ou mais de 10 km de erro diário se não fosse corrigido!
Algoritmos complexos também corrigem erros devido à propagação do sinal (atmosfera ionosférica, troposfera), multipaths (reflexões parasitas), ou pequenas derivações orbitais.
O GPS é, portanto, um sistema na encruzilhada da física fundamental (relatividade, mecânica orbital, radiofrequência), da engenharia de precisão e da informática embarcada.
Precisão submétrica: os segredos físicos do GPS
O sistema GPS é frequentemente percebido como uma ferramenta prática de geolocalização, mas na realidade baseia-se em engenharia física de alta precisão, mobilizando conceitos da relatividade geral, mecânica orbital, sincronização atômica e processamento de sinal. Enquanto a precisão para o público em geral é da ordem de alguns metros, técnicas avançadas permitem alcançar uma precisão submétrica, até mesmo centimétrica.
Tempo e velocidade da luz
A posição de um receptor GPS é calculada a partir da duração da propagação dos sinais enviados por vários satélites, todos equipados com relógios atômicos ultraestáveis. Estes sinais viajam à velocidade da luz (\(c = 299.792.458\) m/s): um erro de 1 nanosegundo já corresponde a um erro de posição de 30 centímetros. Daí a importância crítica da medição do tempo absoluto.
Relatividade especial e geral
Os satélites GPS orbitam a cerca de 20.200 km de altitude a uma velocidade de 14.000 km/h. De acordo com a relatividade especial, o movimento rápido do satélite provoca um abrandamento do seu relógio em relação a um observador no solo (cerca de -7 µs/dia). Simultaneamente, de acordo com a relatividade geral, a gravidade mais fraca em órbita acelera o relógio (cerca de +45 µs/dia). O desequilíbrio líquido é de cerca de +38 microsegundos por dia, o que induziria um erro de 10 km/dia se não fosse corrigido! Estes efeitos são, portanto, integrados desde a concepção dos satélites.
Erros e correções
Várias fontes de erro afetam o sinal: erros orbitais, derivas do relógio, atrasos ionosféricos e troposféricos, reflexões multipath. Para compensar estes erros, as estações terrestres de controle realizam um monitoramento constante dos satélites e atualizam os parâmetros de navegação. Além disso, modelos atmosféricos corrigem os atrasos induzidos pela passagem através da ionosfera (efeito de dispersão) e da troposfera (efeito de refração úmida e seca).
Técnicas de precisão submétrica
- GPS diferencial (DGPS): compara os sinais GPS recebidos simultaneamente por uma estação fixa (cuja posição é conhecida) e por um móvel para corrigir os erros em tempo real.
- RTK (Real-Time Kinematic): utiliza as fases das ondas portadoras em vez de apenas as pseudodistâncias baseadas em códigos. Esta técnica permite uma precisão centimétrica, desde que haja uma sincronização milimétrica entre antenas.
- PPP (Precise Point Positioning): baseia-se em modelos de órbita e relógio extremamente precisos fornecidos por redes globais, sem estação de referência local, para alcançar uma precisão de alguns centímetros.
Assim, a precisão submétrica do GPS é o resultado de modelos físicos avançados, algoritmos complexos e tecnologias de sincronização extremas. Cada posição exibida em nossas telas resulta de um processamento sofisticado de sinais luminosos provenientes de satélites a mais de 20.000 km, onde a mecânica celeste e a relatividade dialogam com a eletrônica embarcada.
Diferença com o sistema europeu Galileo
O sistema Galileo é o equivalente europeu do GPS, projetado para garantir a autonomia estratégica da Europa no campo do posicionamento por satélite. Embora seu princípio de funcionamento também se baseie na trilateração a partir de sinais de satélites sincronizados por relógios atômicos, várias diferenças técnicas e políticas o distinguem do GPS:
- Origem: O GPS é um sistema militar americano lançado nos anos 70, aberto a usos civis. O Galileo é um projeto civil, sob o controle da União Europeia e da Agência Espacial Europeia (ESA).
- Precisão: O Galileo promete uma precisão inferior a um metro (até 20 cm com o serviço pago), superior à do GPS civil padrão.
- Relógios a bordo: O Galileo utiliza relógios de maser de hidrogênio mais estáveis que os relógios de rubídio do GPS, permitindo um sinal temporal ainda mais rigoroso.
- Disponibilidade global: O Galileo está plenamente operacional desde 2020 com uma constelação prevista de 30 satélites. É compatível com GPS, Glonass (russo) e BeiDou (chinês) em receptores multiconstelação modernos.
- Serviços especializados: O Galileo oferece um serviço de busca e resgate (SAR), um serviço público regulamentado (PRS) reservado às autoridades e um serviço de alta precisão (HAS).
Em resumo, o Galileo representa um avanço em precisão e independência estratégica, ao mesmo tempo que reforça a interoperabilidade com outros GNSS (Sistemas Globais de Navegação por Satélite). Juntos, estas constelações permitem uma geolocalização fiável e resiliente à escala mundial.
Diferença com o sistema chinês BeiDou
O sistema BeiDou (BDS – BeiDou Navigation Satellite System) é o sistema de navegação por satélite chinês, desenvolvido e operado pela República Popular da China. Ao contrário do GPS (americano) ou do Galileo (europeu), o BeiDou foi implantado em várias fases, começando com uma cobertura regional asiática (BeiDou-1, depois BeiDou-2) antes de alcançar uma cobertura mundial completa com o BeiDou-3 em 2020.
- Independência estratégica: O BeiDou é um instrumento de soberania tecnológica para a China, permitindo a navegação sem depender de sistemas estrangeiros, especialmente em caso de crises geopolíticas.
- Arquitetura híbrida: Ao contrário do GPS ou do Galileo, o BeiDou utiliza uma arquitetura mista que inclui satélites em órbita geoestacionária (GEO), orbitando a 35.786 km, além de órbitas médias (MEO) e inclinadas geossíncronas (IGSO), o que melhora a cobertura regional na Ásia.
- Serviços diferenciados: O BeiDou oferece um serviço civil livre, semelhante ao do GPS ou Galileo, mas também um serviço militar criptografado de uso exclusivo das autoridades chinesas. Também oferece uma função de mensagens curtas que permite aos usuários enviar mensagens de texto via satélite, única entre os GNSS.
- Compatibilidade: Muitos smartphones recentes e receptores GNSS profissionais são compatíveis com o BeiDou, além do GPS, Galileo e Glonass, o que melhora a disponibilidade de sinais e precisão em ambientes desafiadores (cânions urbanos, florestas densas).
- Precisão e correção: O sistema BeiDou atinge precisões da ordem de 2,5 metros globalmente e inferiores a um metro com os serviços de correção em tempo real oferecidos no território chinês.
Em resumo, o BeiDou é um sistema de navegação por satélite plenamente operacional em escala global, concebido tanto para um uso civil em massa quanto para fins militares e estratégicos. Sua implantação reforça a resiliência do posicionamento global e materializa uma forma de multipolaridade geopolítica do céu, com cada grande potência dispondo agora de sua própria constelação GNSS.
Diferença com o sistema russo GLONASS
O sistema GLONASS (GLObal NAvigation Satellite System) é o equivalente russo do GPS americano. Estabelecido pela URSS nos anos 80 e depois modernizado pela Rússia durante os anos 2000, o GLONASS é hoje um sistema GNSS operacional com cobertura mundial.
- Arquitetura orbital: O GLONASS utiliza 24 satélites em órbita circular média (MEO) a cerca de 19.100 km de altitude, distribuídos em três planos orbitais inclinados a 64,8°, o que lhe dá uma melhor cobertura das altas latitudes, em particular dos territórios russos do norte.
- Referencial geodésico: Ao contrário do GPS, que se baseia no sistema WGS 84 (World Geodetic System), o GLONASS utiliza o seu próprio sistema geodésico, chamado PGSK-2011, que está mais próximo do sistema de referência da Rússia.
- Diferenças de frequência: O GLONASS emprega um acesso múltiplo por divisão de frequência (FDMA), enquanto o GPS utiliza principalmente um acesso múltiplo por divisão de código (CDMA). Esta diferença tem implicações no projeto dos receptores multiconstelação.
- Uso combinado: Os receptores modernos (smartphones, GPS profissionais) combinam frequentemente os sinais GPS e GLONASS, o que melhora a precisão e confiabilidade, especialmente em áreas urbanas ou montanhosas.
- Aplicações militares e civis: Como o GPS, o GLONASS oferece um serviço civil livre bem como um serviço militar criptografado. Ambos os sistemas são estratégicos para os seus respectivos países em caso de conflitos ou isolamento tecnológico.
O GLONASS é assim um sistema de navegação robusto, apoiado pelo Estado russo, e constitui uma alternativa credível e redundante ao GPS. Reflete o desejo das grandes potências de dispor da sua própria infraestrutura espacial para garantir uma autonomia estratégica em matéria de posicionamento global.
Diferença com o sistema indiano IRNSS / NavIC
O sistema IRNSS (Indian Regional Navigation Satellite System), oficialmente chamado NavIC (Navigation with Indian Constellation), é um sistema de navegação por satélite regional desenvolvido pela ISRO (Indian Space Research Organisation) para atender às necessidades específicas da Índia e da sua região circundante.
- Cobertura regional: Ao contrário dos sistemas globais como o GPS ou GLONASS, o NavIC cobre principalmente a Índia e uma área de cerca de 1.500 km ao seu redor, embora uma extensão para um alcance global seja considerada com o NavIC-2.
- Arquitetura específica: O NavIC utiliza uma constelação de 7 satélites colocados em órbita geossíncrona e geoestacionária, o que permite uma visibilidade constante sobre o subcontinente indiano, reforçando a confiabilidade nesta região.
- Serviços oferecidos: O sistema oferece dois tipos de serviços: um serviço padrão aberto (OS) destinado a usuários civis, e um serviço restrito (RS) cifrado, reservado para usos militares e governamentais.
- Precisão: O NavIC afirma uma precisão melhor que 10 metros no território indiano, com alta disponibilidade e integridade, adaptadas às necessidades geográficas e climáticas da região.
- Uso crescente: A Índia está impulsionando a integração do NavIC em smartphones e veículos, com chips compatíveis já presentes em alguns modelos desde 2019, tornando-o um sistema GNSS regional em plena expansão.
O NavIC reflete a vontade da Índia de assegurar a sua independência tecnológica em matéria de navegação e de dispor de um sistema robusto, otimizado para as suas próprias necessidades geográficas. É um exemplo de GNSS regional concebido como complemento ou alternativa aos sistemas mundiais.
Comparação dos sistemas GNSS
Os sistemas de posicionamento global por satélite (GNSS) tornaram-se infraestruturas críticas para as comunicações, transportes, meteorologia, geolocalização civil, agricultura de precisão e operações militares. Cada sistema apresenta particularidades relacionadas com a sua origem geopolítica, arquitetura, cobertura e desempenho. A tabela abaixo compara as principais características técnicas e estratégicas dos cinco grandes GNSS operacionais.
| Sistema | País / Organização | Tipo | Satélites | Altitude (km) | Cobertura | Precisão civil | Serviço militar |
|---|---|---|---|---|---|---|---|
| GPS | Estados Unidos | Global | ~31 | 20.200 | Mundo inteiro | ~5 m | Sim (criptografado) |
| Galileo | União Europeia / ESA | Global | ~30 | 23.222 | Mundo inteiro | < 1 m (com correções) | Sim (PRS) |
| BeiDou | China | Global | ~35 | 21.500 (MEO) GEO / IGSO | Mundo inteiro | ~2,5 m (global) | Sim |
| GLONASS | Rússia | Global | ~24 | 19.100 | Mundo inteiro | ~5 m | Sim |
| NavIC (IRNSS) | Índia | Regional | ~7 | 35.786 (GEO) IGSO | Índia + 1500 km | < 10 m | Sim |
O uso combinado de vários GNSS (receptores multiconstelação) aumenta a precisão, a disponibilidade de sinais e a robustez face a interferências ou cortes locais. É um componente essencial da navegação moderna, tanto em aplicações civis como em infraestruturas críticas.
 Como identificar os trens de satélites Starlink no céu?
 A IA, o novo olhar do astrônomo: da análise à previsão cósmica
 O que as primeiras imagens do Perseverance nos mostram: o solo de Marte, como se estivéssemos lá
 Sondas gêmeas GRAIL: mapeando o interior oculto da Lua
 Terra Sob Vigilância: Satélites de Observação
 Março de 2010: O Anel de Fogo Capturado pelo Observatório SDO
 Posições das sondas espaciais em 2025
 Gigantes da Observação: Os Maiores Telescópios Terrestres
 Órbitas terrestres baixas e seus usos
 Pioneer, primeira mensagem aos extraterrestres!
 Imagens infravermelhas: como torná-las visíveis?
 Sputnik 1 e 2: O Início da Era Espacial
 ENVISAT: Dez Anos de Observação Ininterrupta dos Ecossistemas Terrestres
 Os Pontos de Lagrange: Portais Gravitacionais do Sistema Solar
 Mars Reconnaissance Orbiter: O Olho de Lince que Revela os Segredos de Marte
 Kepler: 4.000 Mundos e Mais, Um Novo Mapa do Céu
 Por que Medir o Espaço ao Nível de Nanômetro?
 Telescópio Espacial Cheops: Uma Nova Visão sobre os Exoplanetas
 O universo de Planck
 Sonda Espacial Rosetta: Cometa Churyumov-Gerasimenko
 O Telescópio Espacial Hubble: Três Décadas de Revelações
 Satélites que medem relevo subaquático
 MESSENGER: A primeira sonda a visitar o misterioso planeta
 Como
o GPS Localiza a Sua Posição a Qualquer Momento?
 A ISS e Depois? Rumo ao Fim de um Capítulo Espacial
 Telescópios Espaciais: O Olho da Humanidade Além da Atmosfera
 Sondas Espaciais: Viajeros Interplanetários e Além
 O satélite
GAIA mapeia a Via Láctea
 Orbita síncrona e geoestacionária
 E-ELT: O Maior Telescópio Óptico do Mundo
 Sondas de mercúrio
 Detritos espaciais: o pesadelo dos satélites operacionais
 Aquarius: Uma Missão para Mapear a Salinidade dos Oceanos
 JWST: Um Olhar Sem Precedentes sobre as Primeiras Luzes do Universo
 METEOSAT: Um
Satélite Chave para o Monitoramento Climático
 Curiosity, a primeira pá, amostra de solo marciano
 Do Mariner ao Perseverance: Sucessos e Fracassos das Sondas Marcianas
 Onde está a órbita geoestacionária?
 MOM, a demonstração tecnológica
 Vênus sob vigilância: um panorama das sondas espaciais
 O que é um Interferômetro Astronômico?
 O robô Philae e o cometa Rosetta
 Mauna Kea sob as Estrelas: O Telescópio CFHT na Busca dos Mistérios do Universo