


ASIMO:最初のヒューマノイド

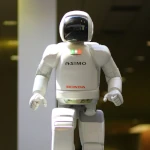
ホンダASIMO:ヒューマノイドロボット工学のアイコン。身長1.30メートル、体重48キログラムのこの象徴的なロボットは、2000年に発表され、コンパニオンロボットの概念を普及させることで技術史の転換点となりました。
画像ソース: astronoo.com (新しいウィンドウ) — AI生成画像、パブリックドメイン。
科学的要約
Astronooの記事は、ホンダが開発したヒューマノイドロボットASIMOを現代ロボット工学の典型として紹介しています。この記事は、二足歩行、環境認識、組み込み知能の進歩に焦点を当てています。分析は、34の自由度の調整、重心の動的管理、視覚・音声センサーの統合に及んでいます。ASIMOを用いた研究は、非構造化環境で活動できるアシスタントロボットへの道を開き、倫理的かつ機能的な人間と機械の協力の基盤を築きました。
なぜASIMOはヒューマノイドロボット工学の重要なマイルストーンなのか?
この記事は、ホンダが開発しロボット工学の歴史を刻んだヒューマノイドロボットASIMO(Advanced Step in Innovative Mobility)に捧げられています。しかし、なぜASIMOがマイルストーンと見なされるのでしょうか?その答えは、機械工学、電子工学、情報科学における数十年の研究を、自律的で反応的な二足歩行システムとして統合する能力にあります。反復作業に限定された産業用ロボットとは異なり、ASIMOは人間の世界と対話するように設計されており、多様な環境に適応します。動的な歩行は、予測制御とフィードバックループを統合し、歩行、走行、階段の昇降を可能にします。さらに、顔認識と音声認識機能により、パーソナルアシスタントの先駆けとなっています。ASIMOは単なる技術デモンストレーターではなく、人間のパートナーとしてのロボット工学のビジョンを体現し、倫理、社会的受容、そして私たちの日常生活における機械の位置について本質的な問題を提起しています。
こちらもおすすめ
宇宙の探検をさらに深めるためのテーマをご紹介します:
ヒューマノイドロボット工学のパイオニア
ASIMOプロジェクトの起源と誕生
ホンダによって1986年から開発され、2000年に一般公開されたASIMO(Advanced Step in Innovative Mobility)は、ヒューマノイドロボット工学に技術的なブレイクスルーをもたらしました。二足歩行の形態と130cmの身長を備えたASIMOは、当時としては驚くべき流暢さで人間の動きを再現します。その歩行は、重心と地面接触点の適応制御アルゴリズムに基づいており、バランスの崩れに対して動的な調整を可能にします。歩行、走行(時速約9km)、階段の昇降、障害物の回避、そして視覚・音声センサーと連携した組み込み処理による顔と声の認識が可能です。
未来のロボット工学におけるASIMOの役割
人工知能のための実験プラットフォーム
その壮観なパフォーマンスを超えて、ASIMOはロボット工学を人間社会に統合するという野心を象徴しています。その開発により、非構造化環境における人間と機械の協力、マルチモーダル認識、リアルタイム制御の探求が可能になりました。物理的には、ASIMOは複数の自由度を持つサイバネティックシステムを体現しており、各関節(合計34個のモーター)はマイクロプロセッサのネットワークを介して閉ループで調整されます。ホンダはASIMOを使用して、逆運動学、生体力学的歩行モデル、インテリジェントな相互作用を研究し、アシスタントロボット、コンパニオン、または危険区域での介入者の基盤を築きました。
ASIMOの組み込み技術
センサー、アクチュエーター、制御アーキテクチャ
ASIMOは、環境を知覚し適切に反応するための多種多様なセンサーを搭載しています。これには、3Dビジョンのためのステレオカメラ、障害物検出のための赤外線センサー、安定化のためのジャイロスコープと加速度計、および音声認識のための指向性マイクが含まれます。各関節は、ブラシレスDCモーターによって駆動され、コンパクトな容積で高いトルクを確保するハーモニックドライブと組み合わされています。制御システムは、中央プロセッサとローカルマイクロコントローラで構成される分散アーキテクチャに基づいており、CANバス(Controller Area Network)を介して通信します。この構成により、センサーデータのリアルタイム処理と、10ミリ秒未満のレイテンシーでの微細な動きの調整が可能になります。
ASIMOの遺産と後世
研究から産業へ:精神的後継者
ASIMOの開発は2018年に公式に終了しましたが、その遺産は研究と産業において今も生き続けています。ホンダは、歩行支援装置(Walking Assist Device)や高齢者向けの外骨格など、より具体的なアプリケーションに努力を向け直しました。さらに、ASIMOから得られた教訓は、Atlas(Boston Dynamics)やPepper(SoftBank Robotics)などの他の有名なヒューマノイドに影響を与えました。ASIMOのために開発された適応制御と軌道計画のアルゴリズムは今も研究用ロボットで使用されており、そのデモンストレーションは科学コミュニケーションと技術的仲介の参考事例であり続けています。
参考文献
- Honda Worldwide - ASIMO公式サイト (新しいウィンドウ)
- Chestnutt, J. et al. (2003). "An Adaptive Control Strategy for Bipedal Locomotion". IEEE ICRA. (新しいウィンドウ)
- Harada, K. et al. (2023). "Humanoid Robotics: From ASIMO to Next-Generation Assistants". Science Robotics, Vol. 8, Issue 78. (新しいウィンドウ)
- Honda Research Institute (2023). "Control Architectures for Dynamic Walking". arXiv:2305.06789. (新しいウィンドウ)
- Sakagami, Y. et al. (2020). "The Evolution of Bipedal Humanoids". Science Robotics. (新しいウィンドウ)
- Boston Dynamics - Atlas: ASIMOの現代の後継者 (新しいウィンドウ)
FAQ: ASIMOについて知っておくべきすべて
ASIMOの主な能力は何でしたか?
ASIMOは、歩行、走行(時速9kmまで)、階段の昇降、動的な障害物回避、顔と声の認識、さらには飲み物を注ぐや握手などの正確なジェスチャーを実行することができました。環境と対話するための組み込み知能を備え、合計57の自由度を持つ34個のモーターを搭載していました。
ASIMOプロジェクトが終了した理由は何ですか?
2018年、ホンダはASIMOの開発終了を発表し、ロボット工学のより具体的なアプリケーション、特にパーソナルモビリティ(外骨格、スマート車いす)や高齢者向けアシスタントロボットの分野に集中することを決定しました。ASIMOは高価な技術デモンストレーターであり、ホンダは得られた教訓を商業製品に移行すべきであると判断しました。
ASIMOがロボット工学の研究に与えた影響は何ですか?
ASIMOは、二足歩行ロボットが人間向けに設計された環境で動作できることを実証することで、ヒューマノイドロボット工学の研究に深い影響を与えました。閉ループ制御アルゴリズム、リアルタイム軌道計画、バランスセンサー(ジャイロスコープ、加速度計)の使用を普及させました。多くの研究チームがそのアーキテクチャから着想を得て独自のヒューマノイドを開発し、動的歩行と人間とロボットの相互作用の分野での進歩を加速させました。
ASIMOはまだデモンストレーションで見ることができますか?
ASIMOの開発は終了しましたが、ホンダは依然として展示会や博物館で時折デモンストレーションを開催しており、特にホンダミュージアムや記念イベントで見ることができます。ASIMOはロボット工学のアイコンであり続けており、そのデモンストレーションビデオはインターネットで広く共有され、その技術的・文化的遺産を物語っています。
ASIMOに関する技術文書はどこで見つけられますか?
ASIMOに関する技術文書や科学出版物は、ホンダR&Dのアーカイブや、IEEE Robotics & Automation MagazineやScience Roboticsなどのジャーナルを通じてアクセスできます。その機械的設計、制御アルゴリズム、センサーに関する詳細なレポートは、arXiv.org (新しいウィンドウ)やホンダのパートナー大学のデジタルライブラリでも入手可能です。
ASIMOとAtlas(Boston Dynamics)の違いは何ですか?
ASIMOとAtlasは、二つの象徴的なヒューマノイドですが、異なる哲学を持っています。ASIMOは家庭環境で人間と対話するように設計されており、安全性と流暢さに焦点を当てています。一方、Atlasは、アスレチックパフォーマンス(ジャンプ、アクロバット)と堅牢性に焦点を当てた研究用ロボットであり、産業用または軍事用アプリケーションを目的としています。両者とも二足歩行の進化に貢献しましたが、ASIMOは「コンパニオン」ビジョンと関連付けられ続けており、Atlasは強さと敏捷性のロボットを体現しています。
 第零法則から生成AIへ:問われるアシモフの法則
 複雑な社会はどのように誕生し、消滅するのか?
 AIに直面する脳:データ洪水に圧倒される器官のクロニクル
 AIは考えることを学んだ:人工意識は存在することを学ぶのか?
 未来への執着:予測が生命を形作るとき
 次期氷河期にどの地域が居住可能か?
 21世紀のダーウィンの雷鳴:加速する進化
 致命的不均衡:極小の物質の予想外の力
 進化の大フィルター:フェルミのパラドックスの鍵
 なぜヒマワリは太陽の方を向くのか?ラグランジアンによる解答
 世界人口2026:大陸別の人口動向
 なぜ生命は不均衡から生まれ、熱力学的平衡で消滅するのか
 電磁スペクトルと視覚:私たちの目が捉える地球の姿
 自己と非自己:物理法則から見たアイデンティティの簡単な解説
 分子時計:突然変異の偶然性から時間の測定へ
 最小細胞:避けられない出現
 ホワイトサンズの足跡:アメリカ大陸の最初の一歩
 ホミニン:出現、拡散、絶滅
 出生率の低下:人口災害か自然な進化か?
 自然選択 vs 偶然:なぜ進化は宝くじではないのか?
 生命が地球から始まったら?パンスペルミア理論の革命
 世界を激変させる大分岐:生存か崩壊か?
 原始化学:最初の有機分子はどこで生まれたのか?
 COとCO₂:2つのガス、2つのリスク、2つの生物学的メカニズム
 自発的同期:物理学から生命までの普遍的現象
 時間的課題:10億年をどのように視覚化するか?
 生命の誕生に不可欠な3つの要素
 なぜホモ属は90万年前に絶滅の危機に瀕したのか?
 影の生物圏
 人間中心主義の衰退:宇宙が私たちの重要性を相対化するとき
 カブトガニ:生きている化石!
 生命の起源:パンスペルミア理論
 生命の起源:ホワイトスモーカー理論
 なぜ37度セルシウスなのか?
 私たちは宇宙で孤独なのか?科学と推測の間で
 氷の中の生命の痕跡:先史時代のマムートの出現
 ドリアス期:メガファウナを絶滅させたミニ氷河期
 2つの大氷河期:凍った地球の海で生き残る
 動物の切断後の再生:器官の再生
 生命の果て:地底のメフィスト、深淵の虫
 宇宙で固体フラーレンが発見される
 人間の歩行:原人の二足歩行の起源
 カラボ:人間進化の窓
 エントロピー:時間とは何か?
 無生物から生命への移行
 複雑さの物語:素粒子から最初の生物まで
 メガポード:火山の熱を利用する
 アルディピテクス:440万年前のエチオピアの原人
 自然選択:カバマダラの例
 オルドビス紀:サンゴ、三葉虫、放散虫の時代
 液体の水:単なる溶媒以上、化学反応の促進剤
 ネアンデルタール人:人類の失われたいとこ
 ASIMO:最初のヒューマノイド
 是什么条件允许了生命的出现?
 フェルミのパラドックスとプラトンの洞窟:私たちは孤独か、それとも盲目か?
 クマムシ:生物学の法則に挑戦する不死身の生物
 トゥーマイ:最古の原人の一つ
 生命の樹:数十億の絶滅種と単一の祖先コミュニティ
 深海の生命:極限の適応を遂げた生物
 シアノバクテリアと酸素危機:原始的な環境災害
 物質から生命へ:生物学的出現の曖昧な境界
 世界最小のカエル:微小脊椎動物の生理的秘密
 小氷期の説明
 生命の光:月が明かすバイオシグネチャー
 生きている光:生物発光の驚異的な秘密
 感覚を超えて:科学の大革命
 原始のスープ:地球生命の化学的揺籃
 世界人口:10億人から人口飽和へ
 生態学と崩壊:イースター島の事例
 フラクタル:自己組織化された普遍的構造