


GPS如何随时定位你的位置?
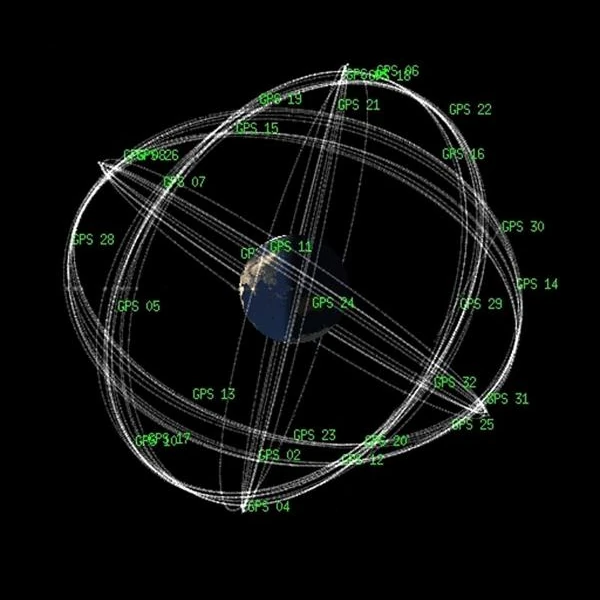
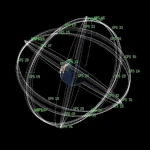
GPS星座绕地球轨道运行的示意图。 卫星全球定位系统(GPS)。 GPS卫星在平均高度20,200公里、平均速度3.88公里/秒的近圆形轨道上运行。
GPS系统是如何工作的?
全球定位系统(GPS)依赖于由24颗活跃卫星(外加若干备用卫星)组成的星座,这些卫星均匀分布在地球周围,每颗卫星在约20,200公里的高度轨道运行。这些卫星持续发射包含其位置及信号发送时极精确时间的信号,该时间通过星载铯或铷原子钟同步。
GPS接收器(比如你手机里的那个)会接收这些信号。通过测量信号到达所需的时间,它能计算出与每颗卫星的距离。利用来自四颗或更多卫星的信号,它可以通过空间三角测量(实际上是三边测量)来确定自身在空间中的位置(纬度、经度和海拔高度)。
空间三边测量:GPS如何计算位置
与普遍认知相反,GPS并非依赖三角测量(角度测量),而是基于空间三边测量:接收器的位置通过测量其与多颗卫星之间的距离来确定。每颗卫星持续发送包含自身位置及精确时间戳的信号。接收器通过比较信号中记录的发射时间与内部时钟的接收时间,推算出传播时间,进而得出信号传播的距离。
基本物理原理
每颗卫星发射的信号以光速\(\,c\,\)传播。若信号从卫星\(i\)到达接收机所需时间为\(\,\Delta t_i\,\),则距离\(d_i\)由下式给出:
\[ d_i = c \cdot \Delta t_i \]
每个距离定义了一个以卫星\(i\)为中心、半径为\(d_i\)的球体。这些球体在空间中的交点决定了接收器的位置。
为什么需要四颗卫星
理论上,三颗卫星足以确定空间中的一点(三个球面的交点)。然而,GPS接收器没有原子钟,因此无法与卫星时间完全同步。接收器时钟与GPS时间之间的同步误差会导致所有测量结果产生一个共同的偏移量。
因此,我们必须求解一个包含四个未知数的四元方程组。
- 接收器的三个未知坐标:\((x, y, z)\)
- 接收机的时钟偏差:\(\delta t\)
方程的一般形式为:
\[ (x - x_i)^2 + (y - y_i)^2 + (z - z_i)^2 = \left[c \cdot (\Delta t_i - \delta t)\right]^2 \]
其中 \((x_i, y_i, z_i)\) 为卫星 \(i\) 的已知坐标,\(\Delta t_i\) 为测得的信号传播时间。至少需要四颗卫星才能解算该方程组并修正接收机的时钟误差。
3D位置 + 同步
通过接收四颗或更多卫星的信号,GPS可以确定:
- 纬度(与赤道的夹角)
- 经度(与参考子午线的夹角)
- 地球大地水准面以上的海拔高度
- 应用于本地时钟的时间校正量
定位算法通常使用卡尔曼滤波器来优化解算结果,整合信号不确定性、轨道误差及大气模型。在开阔环境中,若卫星几何构型良好(精度因子),可实现实时米级精度。
准确性、相对性与误差修正
为了使GPS的精度达到几米甚至在某些情况下(RTK、DGPS)达到几厘米,必须考虑相对论效应。事实上,卫星上的原子钟因广义相对论(轨道上引力较小)而走得更快,因狭义相对论(由于速度)而走得更慢。综合偏移量约为每天38微秒,若不进行修正,每日误差将超过10公里!
复杂算法还能修正因信号传播(电离层、对流层)、多路径效应(寄生反射)或微小轨道漂移导致的误差。
因此,GPS是一个处于基础物理学(相对论、轨道力学、射频)、精密工程与嵌入式计算交叉点的系统。
亚米级精度:GPS的物理奥秘
全球定位系统(GPS)常被视为实用的地理定位工具,但其实际上基于高精度物理工程,涉及广义相对论、轨道力学、原子同步和信号处理等概念。虽然民用级精度约为几米,但先进技术可实现亚米级甚至厘米级精度。
时间与光速
GPS接收机的位置是通过多颗卫星发送信号的传播时间计算得出的,这些卫星均配备超稳定原子钟。信号以光速(\(c = 299,792,458\) 米/秒)传播:1纳秒的误差就对应30厘米的位置误差。因此,绝对时间测量至关重要。
狭义与广义相对论
GPS卫星在约20,200公里的高度上以14,000公里/小时的速度运行。根据狭义相对论,卫星的高速运动导致其时钟相对于地面观测者变慢(约-7微秒/天)。同时,根据广义相对论,轨道上较弱的引力会使时钟加快(约+45微秒/天)。净偏差约为每天+38微秒,若不修正,每天将产生10公里的误差!因此,这些效应从卫星设计之初就被纳入考量。
错误与更正
多种误差源影响信号:轨道误差、时钟漂移、电离层和对流层延迟、多径反射。为补偿这些误差,地面控制站持续监测卫星并更新导航参数。此外,大气模型可修正信号穿过电离层(色散效应)和对流层(湿折射与干折射效应)时产生的延迟。
亚米级精度技术
- 差分全球定位系统(DGPS):通过比较固定站(位置已知)与移动站同时接收的GPS信号,实时修正误差。
- RTK(实时动态定位):利用载波相位而非仅基于码的伪距。该技术可实现厘米级精度,前提是天线之间达到毫米级同步。
- PPP(精密单点定位):依赖全球网络提供的极其精确的轨道和时钟模型,无需本地参考站,即可实现厘米级精度。
因此,GPS亚米级精度是先进物理模型、复杂算法与极致同步技术的共同结晶。我们屏幕上显示的每个定位结果,都源于对两万公里外卫星光信号的精密解算——在那里,天体力学与相对论效应正与嵌入式电子系统深度交织。
与欧洲伽利略系统的差异
伽利略系统是欧洲版的全球定位系统(GPS),旨在确保欧洲在卫星定位领域的战略自主权。尽管其运行原理同样基于由原子钟同步的卫星信号进行三边测量,但多项技术及政治差异使其与GPS有所区别:
- 起源:GPS是美国于20世纪70年代发射的军用系统,向民用领域开放。伽利略系统则是一个民用项目,由欧盟和欧洲航天局(ESA)共同管控。
- 精度:伽利略系统承诺精度低于一米(付费服务可达20厘米),优于标准民用GPS。
- 星载时钟:伽利略系统采用氢原子钟,其稳定性优于GPS的铷原子钟,可提供更为精准的时间信号。
- 全球可用性:伽利略系统自2020年起全面运行,计划部署30颗卫星的星座。在现代多星座接收机中,它与GPS、格洛纳斯(俄罗斯)和北斗(中国)系统兼容。
- 专业服务:伽利略系统提供搜索与救援服务(SAR)、专供当局使用的管制公共服务(PRS)以及高精度服务(HAS)。
总之,伽利略系统代表了精度与战略自主性的进步,同时增强了与其他全球导航卫星系统(GNSS)的互操作性。这些星座共同实现了可靠且具有韧性的全球定位能力。
与中国北斗系统的区别
北斗系统(BDS——北斗卫星导航系统)是中华人民共和国自主研发并运营的中国卫星导航系统。与GPS(美国)或伽利略系统(欧洲)不同,北斗系统分阶段部署:首先实现亚洲区域覆盖(北斗一号、北斗二号),最终于2020年通过北斗三号实现全球覆盖。
- 战略自主:北斗是中国实现技术主权的工具,使其能够在无需依赖外国系统的情况下进行导航,尤其是在地缘政治危机期间。
- 混合架构:与GPS或伽利略系统不同,北斗采用混合架构,包含地球静止轨道(GEO)卫星(轨道高度35,786公里),以及中地球轨道(MEO)和倾斜地球同步轨道(IGSO)卫星,从而提升了亚洲地区的区域覆盖能力。
- 差异化服务:北斗提供免费的民用服务,类似于GPS或伽利略系统,同时也有仅供中国官方使用的加密军事服务。此外,它还具备短报文通信功能,允许用户通过卫星发送文本信息,这在全球导航卫星系统中是独一无二的。
- 兼容性:许多新款智能手机和专业GNSS接收器除了支持GPS、伽利略和格洛纳斯系统外,还兼容北斗系统,从而在复杂环境(如城市峡谷、茂密森林)中提升了信号可用性和定位精度。
- 精度与修正:北斗系统在全球范围内可实现约2.5米的定位精度,在中国境内通过实时修正服务,精度可提升至亚米级(小于1米)。
总之,北斗是一个全面运行的全球卫星导航系统,既服务于大规模民用,也服务于军事和战略目的。其部署增强了全球定位的韧性,并在天空中实现了地缘政治的多极化——如今每个大国都拥有自己的全球导航卫星系统星座。
与俄罗斯GLONASS系统的区别
GLONASS系统(全球导航卫星系统)是俄罗斯版的美国GPS。该系统于20世纪80年代由苏联建立,随后在21世纪初由俄罗斯进行升级,如今已成为一个全面运行的全球GNSS系统。
- 轨道架构:格洛纳斯系统使用24颗卫星,运行在高度约19,100公里的中圆轨道(MEO),分布在三个倾角为64.8°的轨道平面上,使其在高纬度地区(尤其是俄罗斯北部领土)具有更好的覆盖能力。
- 大地参考系:与基于WGS 84(世界大地测量系统)的GPS不同,GLONASS使用其自身的大地测量系统,称为PGSK-2011,该系统更接近俄罗斯的参考系。
- 频率差异:GLONASS采用频分多址(FDMA),而GPS主要使用码分多址(CDMA)。这一差异对多星座接收机的设计具有重要影响。
- 组合使用:现代接收器(智能手机、专业GPS)常结合GPS和GLONASS信号,这提高了精度和可靠性,尤其是在城市或山区。
- 军用与民用应用:与GPS类似,GLONASS既提供免费的民用服务,也提供加密的军用服务。两套系统在冲突或技术封锁情况下,对各自国家均具有战略意义。
因此,GLONASS 是一个由俄罗斯国家支持的稳健导航系统,构成了 GPS 的可靠且冗余的替代方案。它反映了主要大国希望拥有自己的太空基础设施,以确保在全球定位领域的战略自主权。
与印度IRNSS/NavIC系统的区别
IRNSS系统(印度区域导航卫星系统),官方名称为NavIC(印度星座导航),是由印度空间研究组织(ISRO)开发的区域卫星导航系统,旨在满足印度及其周边地区的特定需求。
- 区域覆盖:与GPS或GLONASS等全球系统不同,NavIC主要覆盖印度及其周边约1500公里的区域,不过未来计划通过NavIC-2扩展至全球范围。
- 特定架构:NavIC采用由7颗卫星组成的星座,部署在地球同步轨道和地球静止轨道上,从而能够持续覆盖印度次大陆,提升了该区域的可靠性。
- 提供的服务:该系统提供两种类型的服务:面向民用用户的开放标准服务(OS),以及加密的、专供军事和政府使用的受限服务(RS)。
- 精度:NavIC声称在印度领土上的精度优于10米,具有高可用性和完整性,适应了该地区的地理和气候需求。
- 使用量增长:印度正推动将NavIC集成到智能手机和车辆中,自2019年起部分型号已配备兼容芯片,使其成为快速扩张的区域性全球导航卫星系统。
NavIC反映了印度在导航领域确保技术自主、建立针对自身地理需求优化的稳健系统的愿望。它是区域全球导航卫星系统(GNSS)的一个范例,旨在作为全球系统的补充或替代方案。
全球导航卫星系统(GNSS)对比
全球卫星定位系统(GNSS)已成为通信、交通、气象、民用地理定位、精准农业及军事行动的关键基础设施。每个系统因其地缘政治起源、架构、覆盖范围及性能而各具特点。下表对比了五大在运行GNSS的主要技术与战略特性。
| 系统 | 国家/组织 | 类型 | 卫星 | 海拔(公里) | 覆盖范围 | 民用精确 | 兵役 |
|---|---|---|---|---|---|---|---|
| GPS | 美国 | 全球 | ~31 | 20,200 | 整个世界 | 约5米 | 是(加密的) |
| 伽利略 | 欧盟/欧洲航天局 | 全球 | ~30 | 23,222 | 整个世界 | <1 米(含修正) | 是的(现在时) |
| 北斗 | 中国 | 全球 | ~35 | 21,500 (MEO) GEO / IGSO | 整个世界 | 约2.5米(整体) | Yes |
| GLONASS | 俄罗斯 | 全球 | ~24 | 19,100 | 整个世界 | ~5米 | Yes |
| NavIC(IRNSS) | 印度 | 地区性的 | ~7 | 35,786(地球静止轨道)倾斜地球同步轨道 | 印度 + 1500 公里 | <10 米 | Yes |
多GNSS联合使用(多星座接收机)可提高精度、信号可用性,并增强抗干扰或局部中断的鲁棒性。它是现代导航的关键组成部分,既适用于民用领域,也适用于关键基础设施。
 如何在天空中识别星链卫星列车?
 人工智能:天文学家的新眼睛——从分析到宇宙预测
 毅力号首批图像告诉我们什么:火星表面,身临其境
 GRAIL双星探测器:绘制月球隐藏内部地图
 监视下的地球:观测卫星
 2010年3月:SDO天文台捕捉到的火环
 2025年空间探测器位置
 观测巨人:最大的地面望远镜
 低地球轨道及其用途
 先锋号:给外星人的第一条信息!
 红外图像:如何让它们可见?
 斯普特尼克1号和2号:太空时代的黎明
 ENVISAT:十年不间断的地球生态系统观测
 拉格朗日点:太阳系的引力门户
 火星勘测轨道飞行器:揭示火星秘密的猞猁之眼
 开普勒:4000个世界及其它,一张新的天空地图
 为什么要在纳米级别测量空间?
 Cheops太空望远镜:对系外行星的新视野
 普朗克的世界
 罗塞塔太空探测器:丘留莫夫-格拉西缅科彗星
 哈勃空间望远镜:三十年的启示
 哈勃望远镜的首张照片
 测量水下地形的卫星
 信使号:首个探访神秘行星的探测器
 GPS如何随时定位你的位置?
 国际空间站及其未来?迈向太空篇章的终结
 太空望远镜:人类超越大气层的眼睛
 空间探测器:行星际旅行者及其它
 盖亚卫星绘制银河系地图
 如何计算同步轨道?
 E-ELT:世界上最大的光学望远镜
 水星探测器
 空间碎片:运行中卫星的噩梦
 宝瓶座:绘制海洋盐度分布的任务
 詹姆斯·韦伯空间望远镜:前所未有地观察宇宙第一缕光
 METEOSAT:气候监测的关键卫星
 好奇号,第一铲火星土壤样本
 从水手号到毅力号:火星探测器的成功与失败
 地球静止轨道在哪里?
 MOM,技术验证
 监视下的金星:空间探测器概览
 什么是天文干涉仪?
 菲莱机器人与罗塞塔彗星
 莫纳克亚星空下:CFHT望远镜追寻宇宙奥秘